المنتجات
الخطوط الرئيسية: Unitree وAgiBot وENGINEAI — روبوتات بشرية ورباعية الأرجل وذات عجلات وأذرع روبوتية، جديدة ومستعملة. تتوفر أيضًا محركات مفاصل ووحدات مفاصل وأيدٍ بارعة للفرق التي تبني روبوتاتها الخاصة.
تُؤكَّد الأسعار عند الاستفسار — اطلب عرض سعر وسنؤكد السعر والمخزون ومدة التسليم، عادة خلال 24 ساعة. وإلى جانب الطرازات المدرجة هنا، يمكننا أيضًا توريد أي روبوت آخر مصنوع في الصين: إذا كنت تبحث عن طراز، أخبرنا وسنتحقق منه لأجلك.
ملاحظة لزوار الولايات المتحدة: نقدّم للولايات المتحدة فقط الطرازات المصرّح بها لذلك السوق — اطلب منا النسخة الأمريكية من هذه القائمة.
ما النوع الذي تحتاجه؟
الروبوتات البشرية
اختر روبوتًا بشريًا عندما يكون الناس هم المقصد: أبحاث المشي على قدمين والمناولة، والتدريس والعروض والاستقبال والفعاليات. إذا كان فريقك يحتاج إلى برمجته، فتحقق أولًا من سطر التطوير وSDK في صفحة الطراز.
الروبوتات رباعية الأرجل
اختر رباعي الأرجل عندما تكون الأرض هي المشكلة — السلالم والحصى والعشب والأسطح المكسورة — لأعمال الفحص والبحث وروبوتات الميدان.
روبوتات ذات عجلات وذات أرجل بعجلات
اختر الأرجل ذات العجلات عندما يكون موقعك في معظمه أرضيات وساحات وأرصفة لكن فيه درجات أو منحدرات: أسرع وأطول تشغيلًا على الأرض الصلبة، وما يزال يتخطى العوائق.
القطع والأيدي البارعة
هل تبني روبوتك الخاص؟ ابدأ بمحركات المفاصل ووحدات المفاصل والأيدي البارعة، تُسعَّر حسب المواصفات — واسألنا عن الأذرع والبطاريات وأجهزة التحكم المتوافقة.
الروبوتات البشرية
روبوتات بشرية ذات قدمين للبحث والتعليم والمعارض والفعاليات — جديدة ومستعملة. المواصفات الرئيسية من الكتالوج الكامل أدناه؛ اطلب منا الإصدار المناسب لمشروعك.
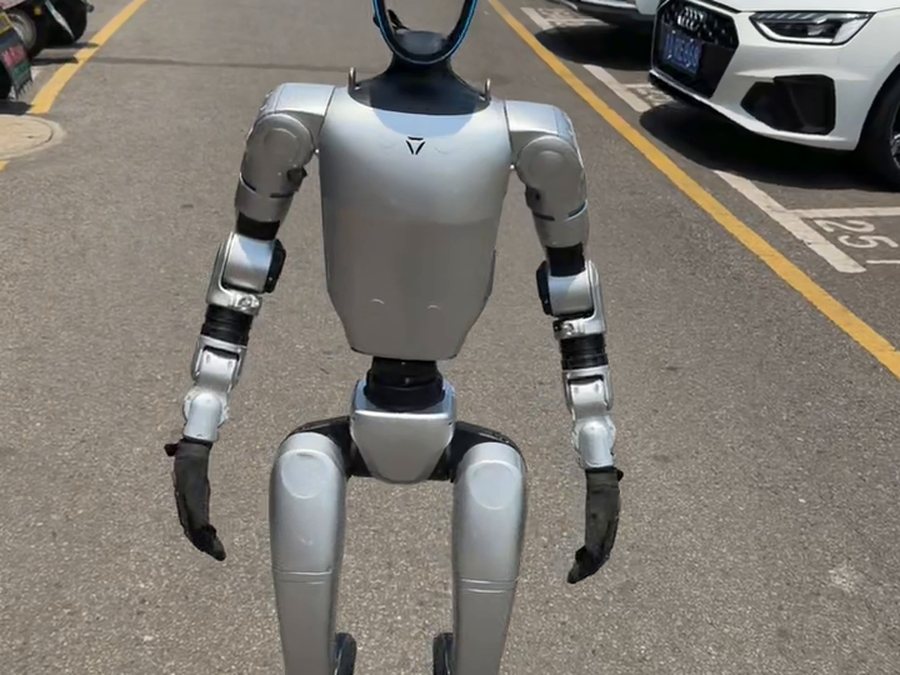
الروبوتات البشرية هي الجزء الأسرع حركة في كتالوجنا — منصات ذات قدمين كاملة الحجم ومدمجة للمختبرات التي تحتاج منصة تطوير، والمدارس التي تحتاج روبوت تدريس، وفرق الفعاليات التي تحتاج عامل جذب للجمهور. يمكن توريد معظم الطرازات جديدة أو مستعملة؛ أخبرنا بالمهمة التي يجب أن يقوم بها الروبوت وسندلّك على الإصدارات المناسبة، مع توضيح فروق المواصفات.
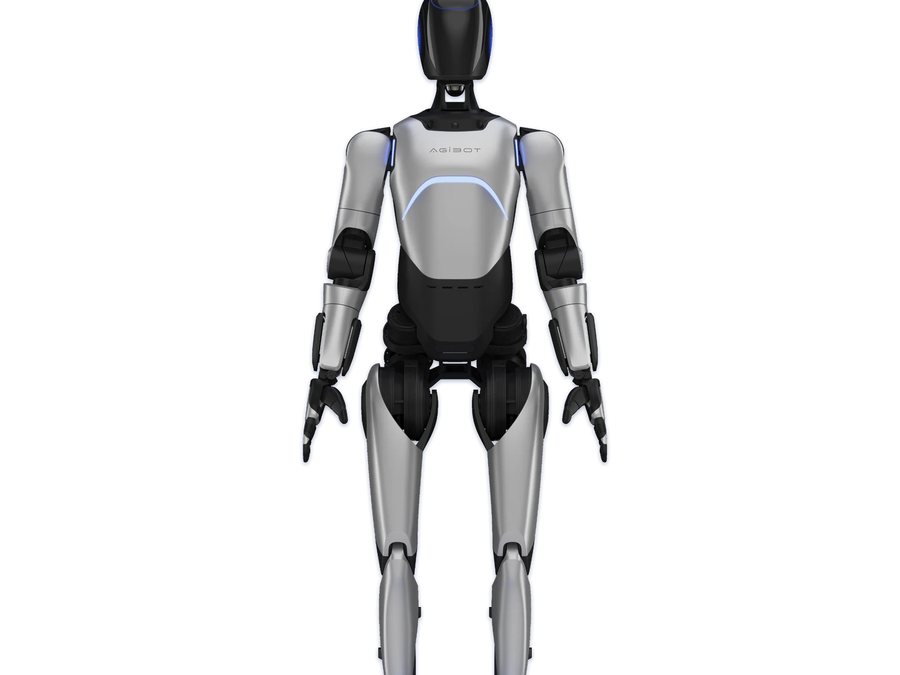
AgiBot A2
Young Edition / Flagship · جديد
- الحجم169cm (169×75×30cm)
- الوزن63 kg
- DOF23
- الحمولة~2 kg per arm
- البطارية / زمن التشغيلBattery 14.4Ah; ~2 h walking, ~4.5 h standing (dealer spec sheet)
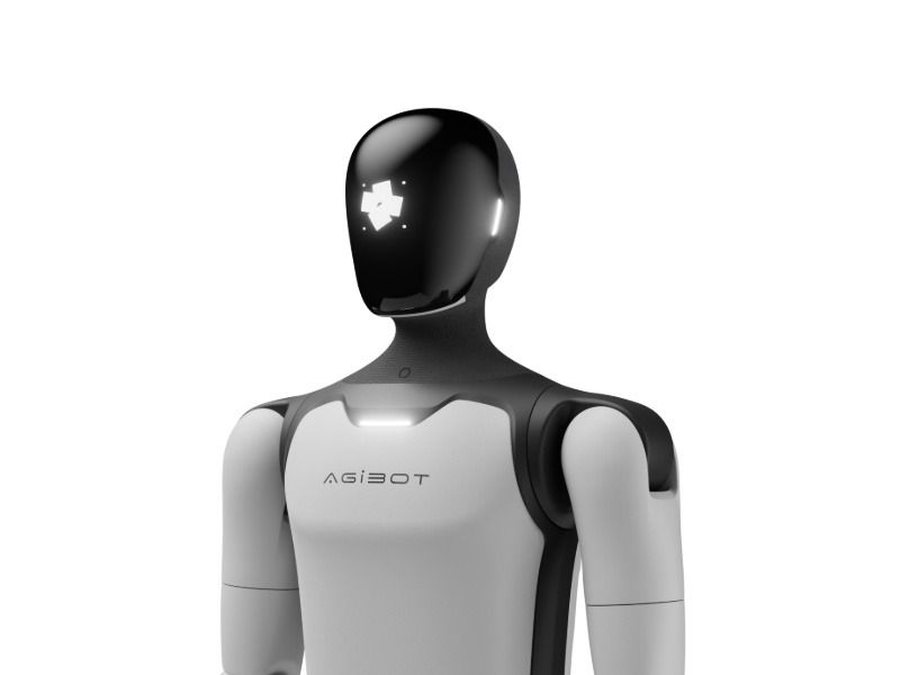
AgiBot A3
Basic Version / Development version · جديد
- الحجم173cm (173×52×30cm)
- الوزن55 kg
- DOF31 (active DOF)
- الحمولة5 kg per arm
- البطارية / زمن التشغيل1152Wh dual battery; up to ~10 h in typical use (10-second battery swap)
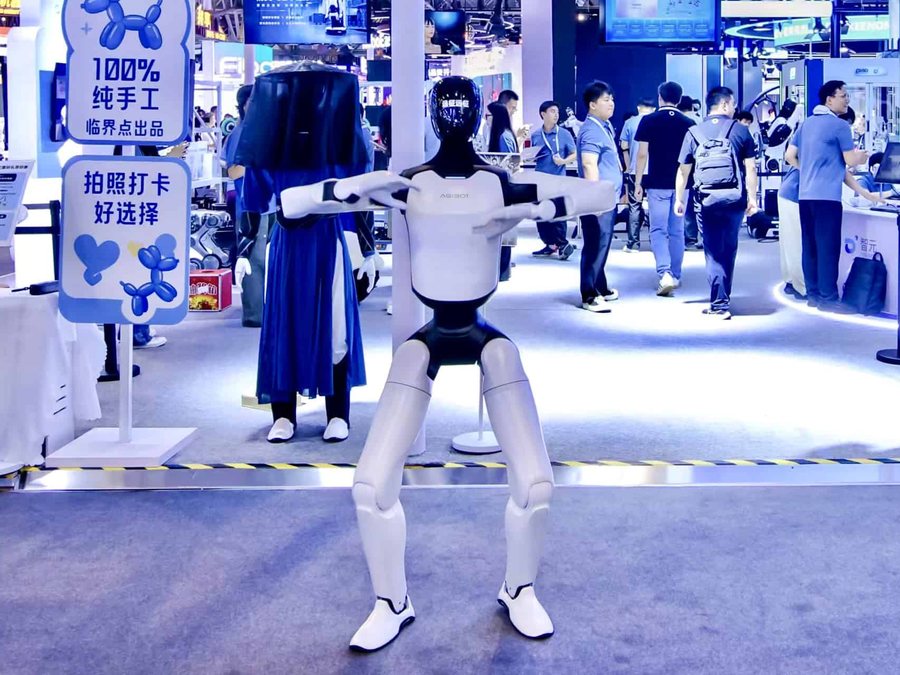
AgiBot A3 Ultra
Basic Version / Development version / Embodied version / EDU · جديد
- الحجم174cm (174×52×30cm)
- الوزن60 kg
- DOF51 (active DOF)
- الحمولة5 kg per arm
- البطارية / زمن التشغيل1152Wh dual battery; up to ~8 h (walking/standing 1:1, 10-second swap)
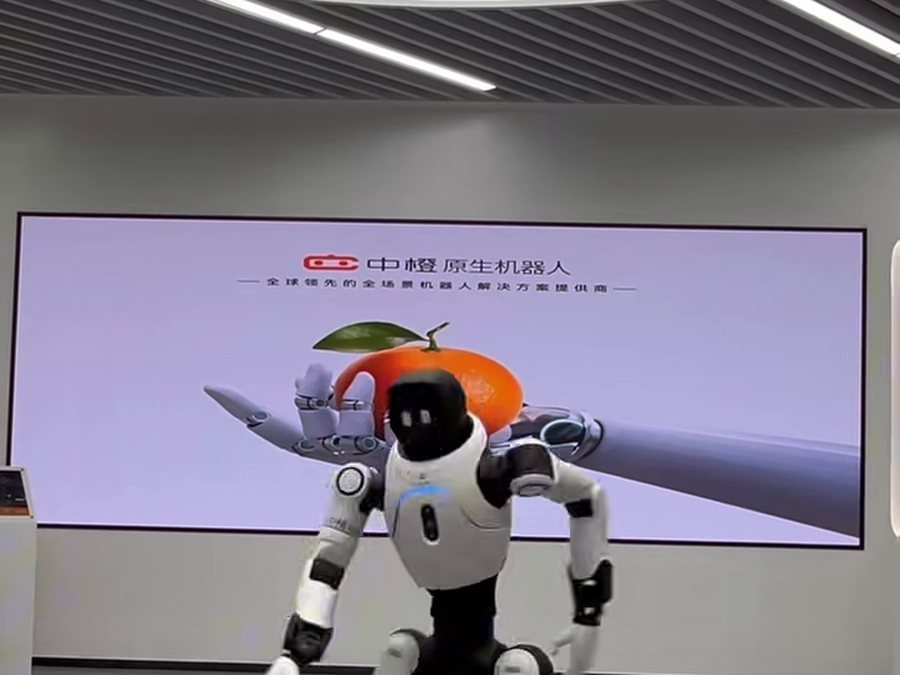
AgiBot X2
Basic Version / Ultra · مستعمل وجديد
- الحجم131cm (131×46×21cm)
- الوزن35 kg
- DOF25
- الحمولة~3 kg in specific postures; ≤1 kg across full workspace
- البطارية / زمن التشغيل~500Wh; ~2 h continuous walking (at 0.5 m/s)
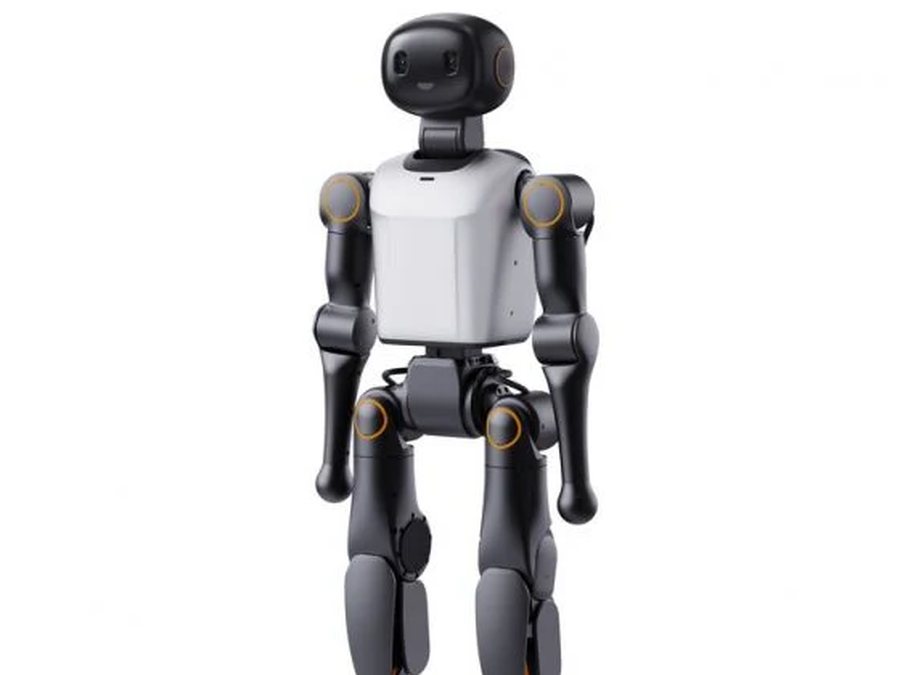
Booster K1
Geek / Education / Professional · جديد
- الحجم~95cm
- الوزن19.5 kg
- DOF22
- البطارية / زمن التشغيل2Ah; ~20 min (official figure, walking at 1.1 m/s)
- السرعة القصوى2 m/s (walking speed per official site)
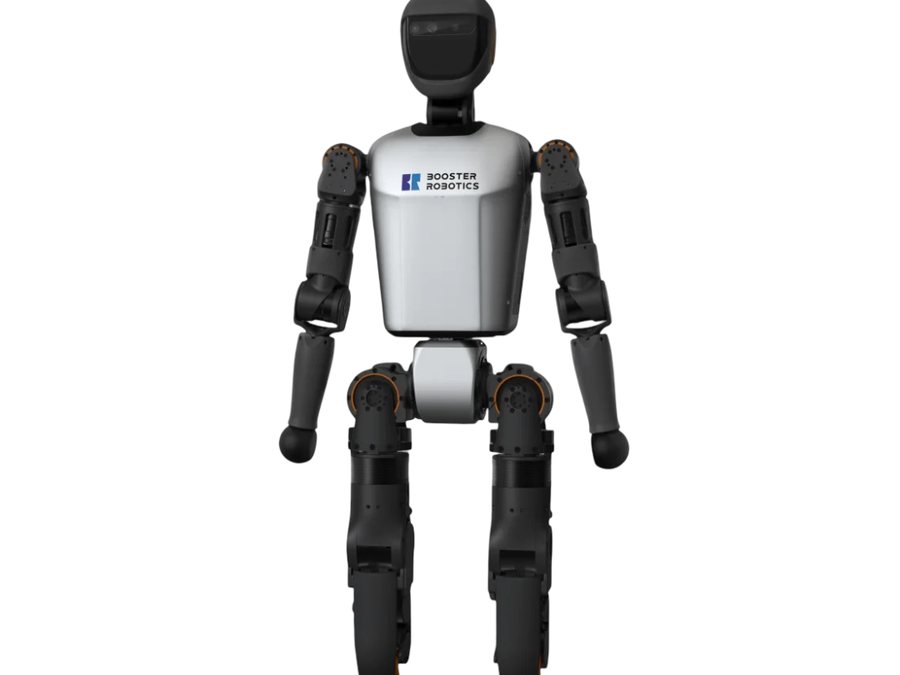
Booster T1
Basic / Standard / Customized · جديد
- الحجم118cm (118×47×23cm)
- الوزن30 kg
- DOF23
- البطارية / زمن التشغيل10.5Ah battery; ~2 h walking, ~4 h standing
- السرعة القصوى0.5 m/s (walking speed per manual; top speed not published)
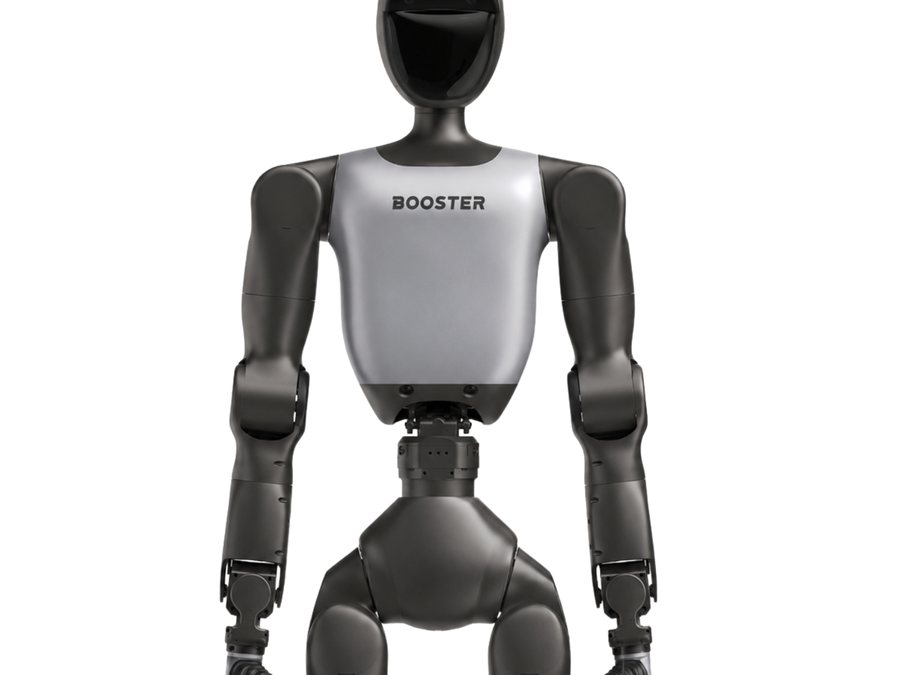
Booster T2
P1 / P2 Claw / P3 Nimble Hands · جديد
- الحجم140cm
- الوزن~42 kg
- DOF31
- الحمولةMax 10 kg both arms (base configuration, no end effector)
- البطارية / زمن التشغيل48V 10Ah; ~2 h continuous walking
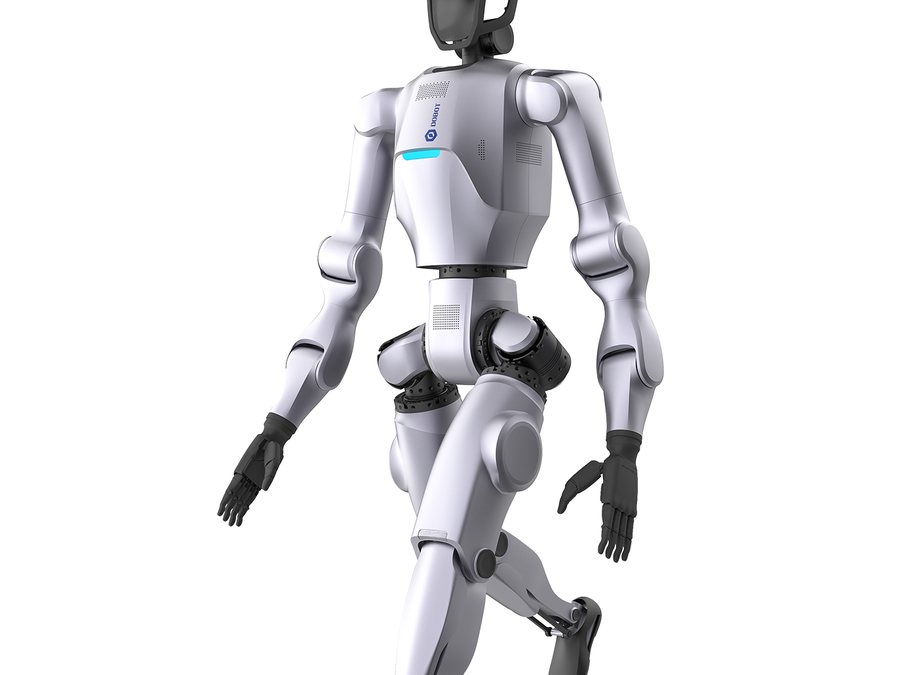
Dobot Atom
Base · جديد
- الحجمHeight ~1530mm
- الوزن62 kg
- DOF41 (incl. dexterous hands; 29 without hands)
- الحمولة3.5 kg per arm
- البطارية / زمن التشغيل~2 h
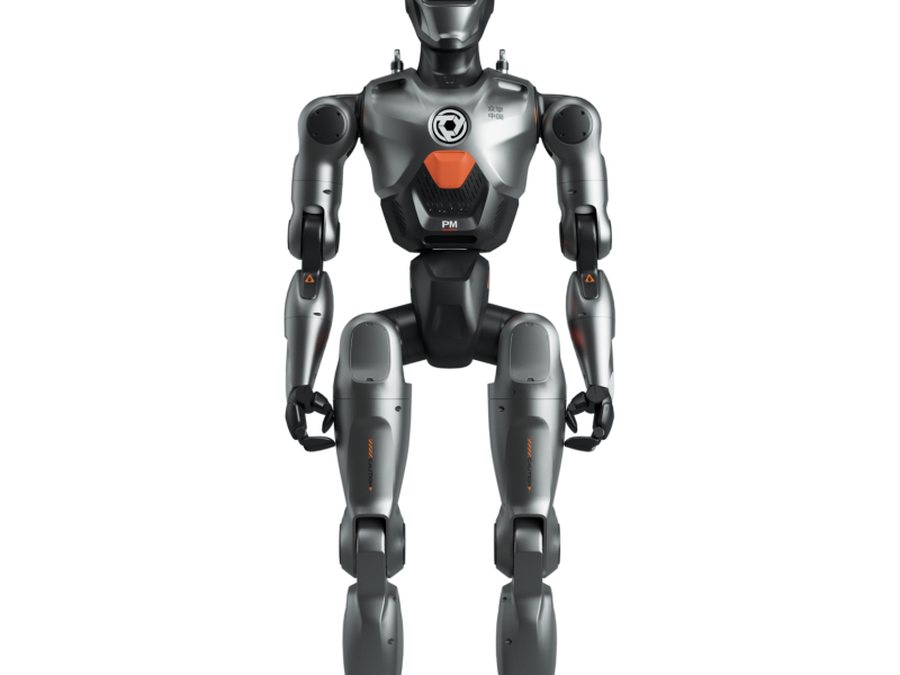
EngineAi PM01
Commercial / Education · مستعمل
- الحجم138cm (manual: 1388×490×220 mm)
- الوزن~40 (manual spec table ~43 incl. battery — sources differ)
- DOF23 (manufacturer headline says 24-DOF)
- البطارية / زمن التشغيل~2 h (10,000mAh quick-release battery)
- السرعة القصوى2m/s
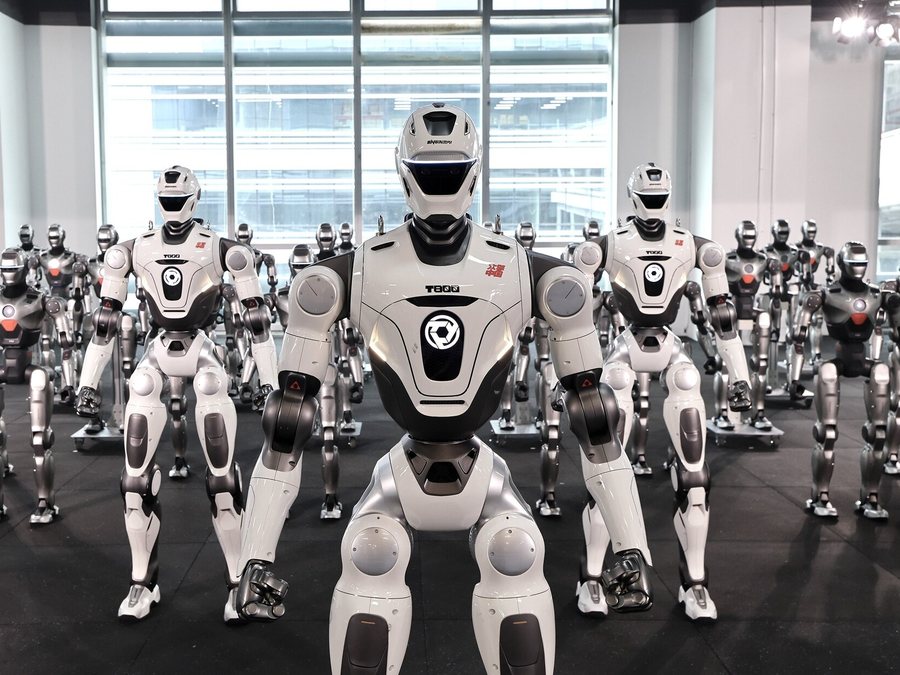
EngineAi T800
Base / Education / Pro · جديد
- الحجم173cm (legs 91 cm, arms 60 cm)
- الوزن75 (incl. battery, per launch materials)
- DOF25 (per dealer tier data; manufacturer headline 29-DOF excl. dexterous hands)
- البطارية / زمن التشغيل4–5 h (solid-state battery, per manufacturer launch)
- السرعة القصوى≥3 m/s (hardware-capable)
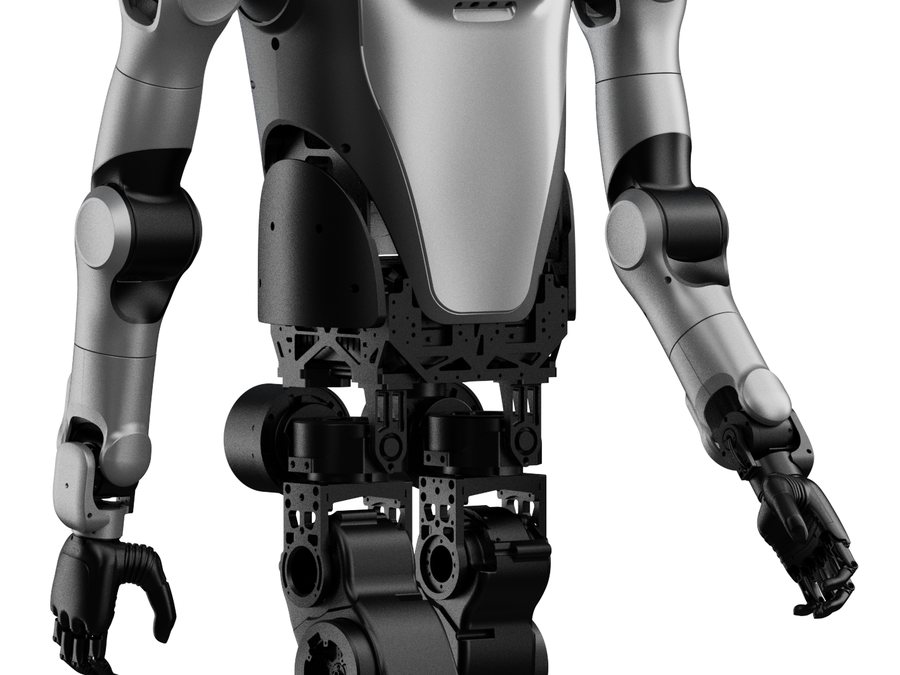
Leju Robotics Kuavo 4Pro
Base · جديد
- الحجمHeight ~1660mm
- الوزن55 kg
- DOF40+
- السرعة القصوى>7 km/h (running)
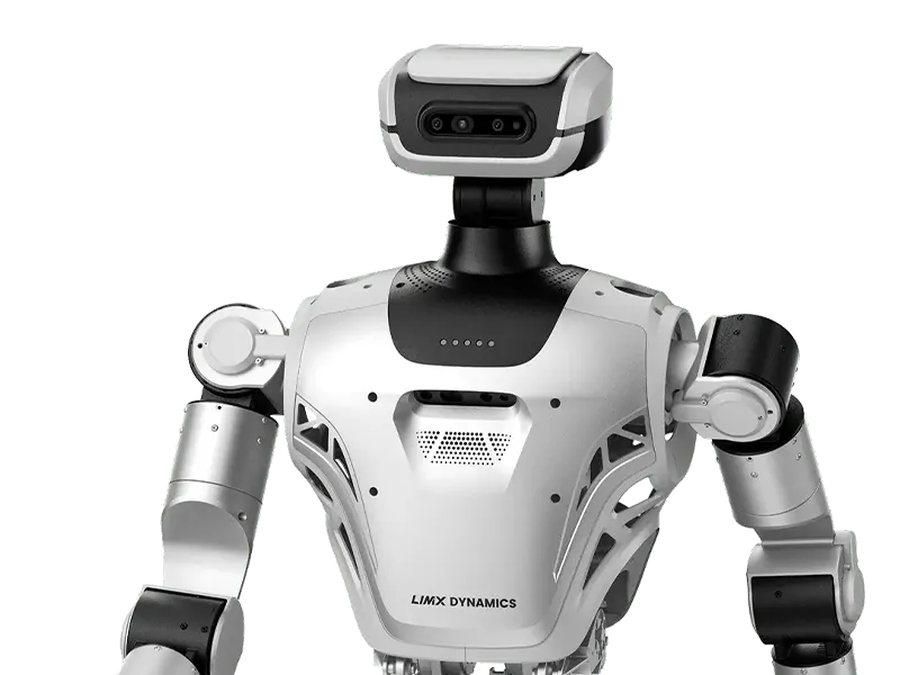
LimX Dynamics Oli
Lite / Edu / Super · جديد
- الحجم165cm (shoulder width ≈55 cm, arm length ≈70 cm)
- الوزن≤55 (incl. battery)
- DOF31 (body only, excl. end effectors)
- البطارية / زمن التشغيل~1.5 h (series figure; no per-variant data for Lite; 9,500mAh quick-swap battery)
- السرعة القصوىMax walking speed 5 km/h
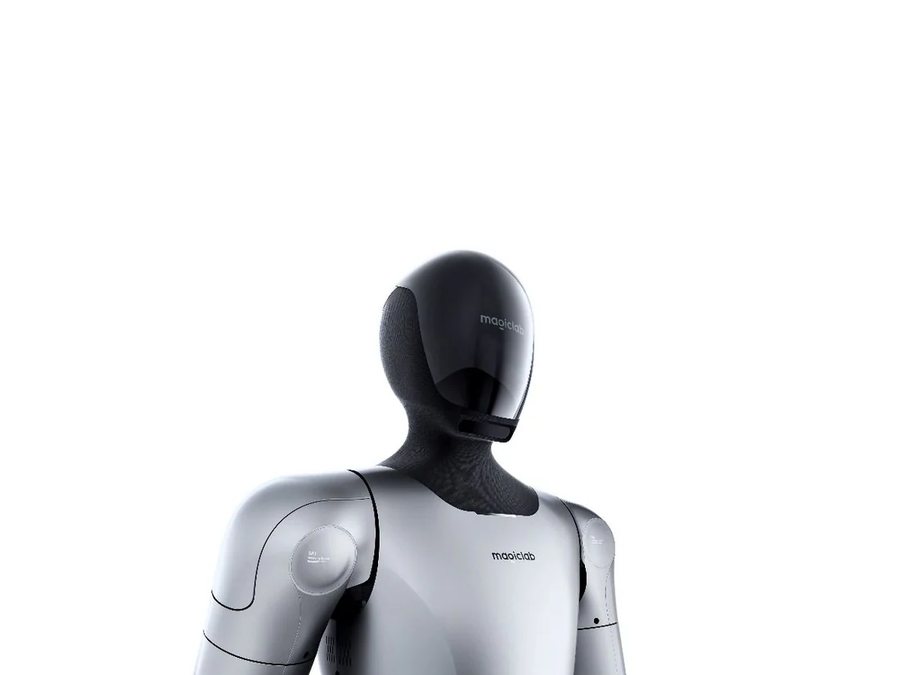
MagicBot Gen1
Base · جديد
- الحجم1740×580×280mm (174cm)
- الوزن~70 kg
- DOF42 (active DOF)
- الحمولة7.5 kg per arm; whole-body static 40 kg; both-arms carrying 15 kg (media also cite 20 kg)
- البطارية / زمن التشغيل3–5 h (25Ah / 1.35kWh battery)
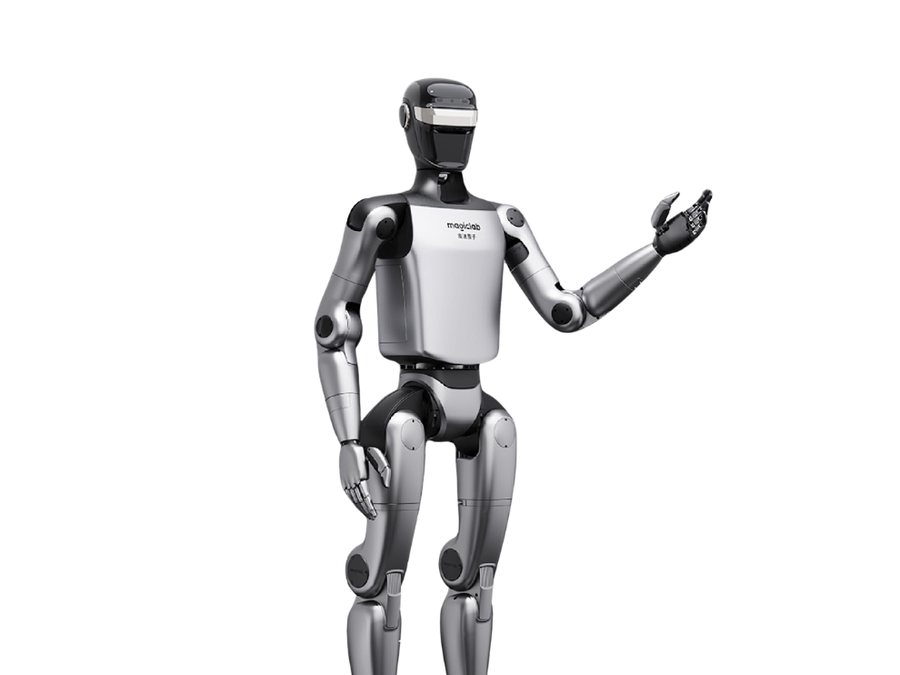
MagicBot Z1
Base · جديد
- الحجم~140cm (Developer version 136.9 cm, 1369×422×200 mm)
- الوزن~40 (incl. battery)
- DOF24 (base; expandable to 49/50 per different sources)
- الحمولةMax 3 kg per arm
- البطارية / زمن التشغيل~2 h (10,000mAh quick-release; aggregated/media sources, not stated in manual)
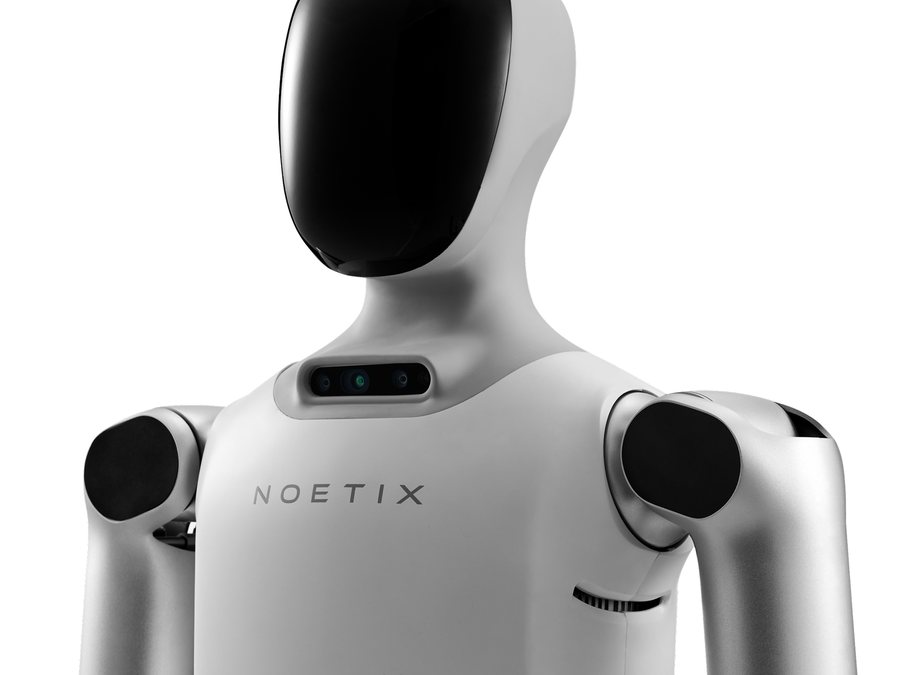
Noteix E1
Standard / Edu · مستعمل
- الحجم136×47×29cm
- الوزن~36 kg
- DOF23 (manufacturer manual) / 21 (press release) — sources conflict
- البطارية / زمن التشغيل1–2 h (press release) / >2 h (manual, 48V 9Ah quick-swap lithium battery) — sources conflict
- السرعة القصوىWalking 1.2 m/s (press release); manual claims running up to >3.5 m/s (extraction incomplete, low confidence)
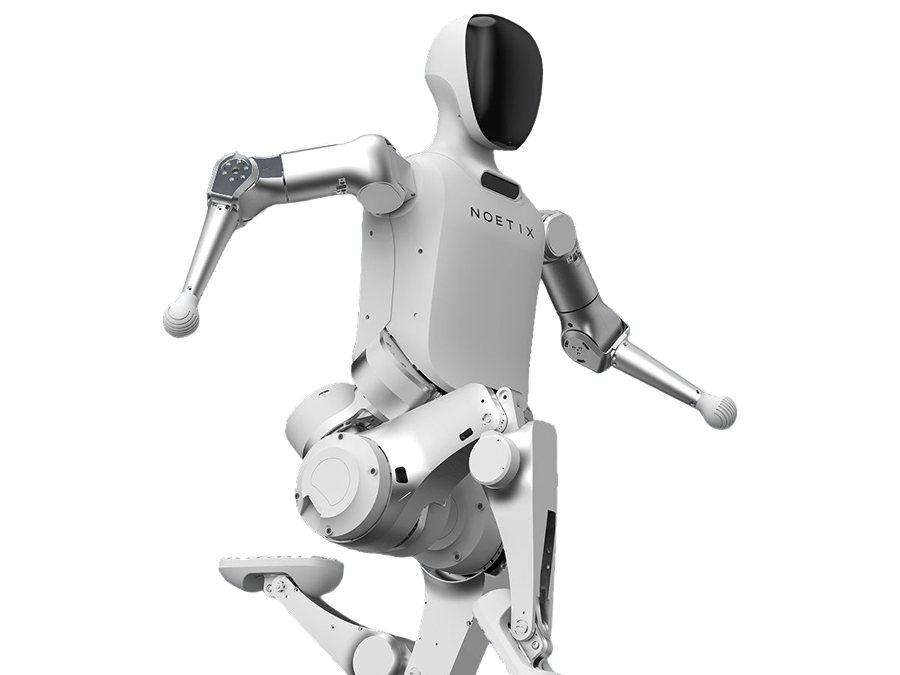
Noteix N2
Standard / Edu · مستعمل
- الحجم118 cm H × 47 cm W
- الوزن~30 (another compilation lists 29)
- DOF18
- الحمولة~5 (carried while walking continuously)
- البطارية / زمن التشغيل1–2 h (48V quick-swap battery; Chinese launch reports say 70–80 min)
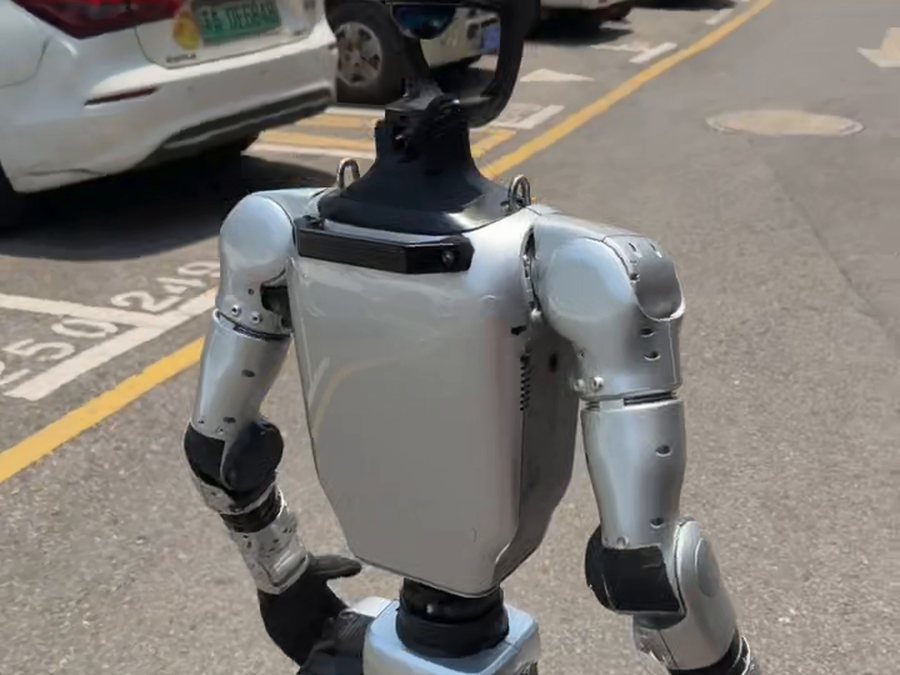
Unitree G1
Basic / U1 / U2 · مستعمل
- الحجم1320×450×200mm (Standing )
- الوزن35 kg
- DOF23
- الحمولة~2 (per arm)
- البطارية / زمن التشغيل~2 h
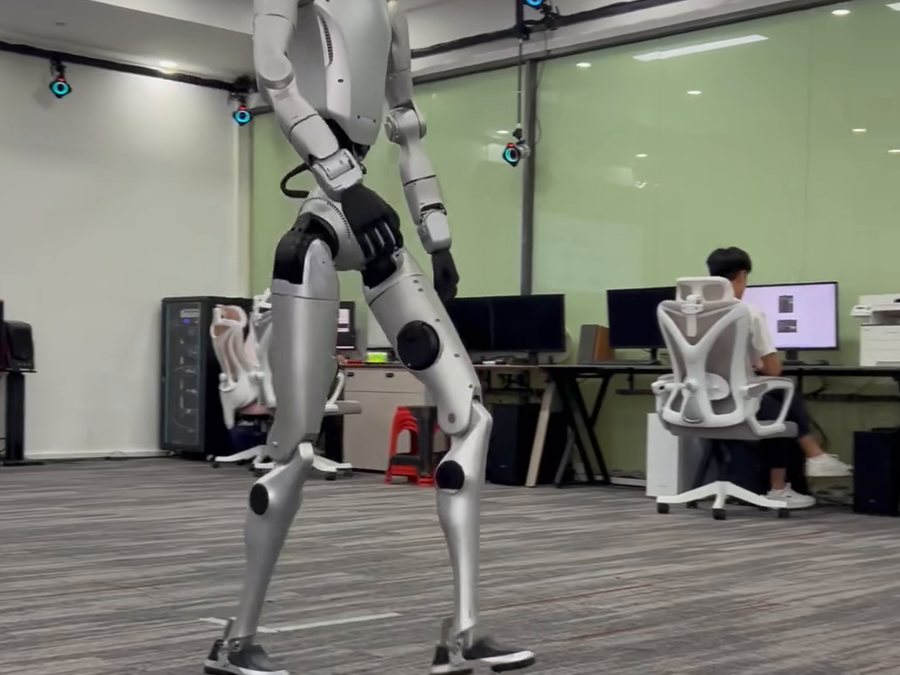
الروبوتات رباعية الأرجل
منصات ذات أربع أرجل للبحث وممارسة الفحص والتعليم والعروض — جديدة ومستعملة.
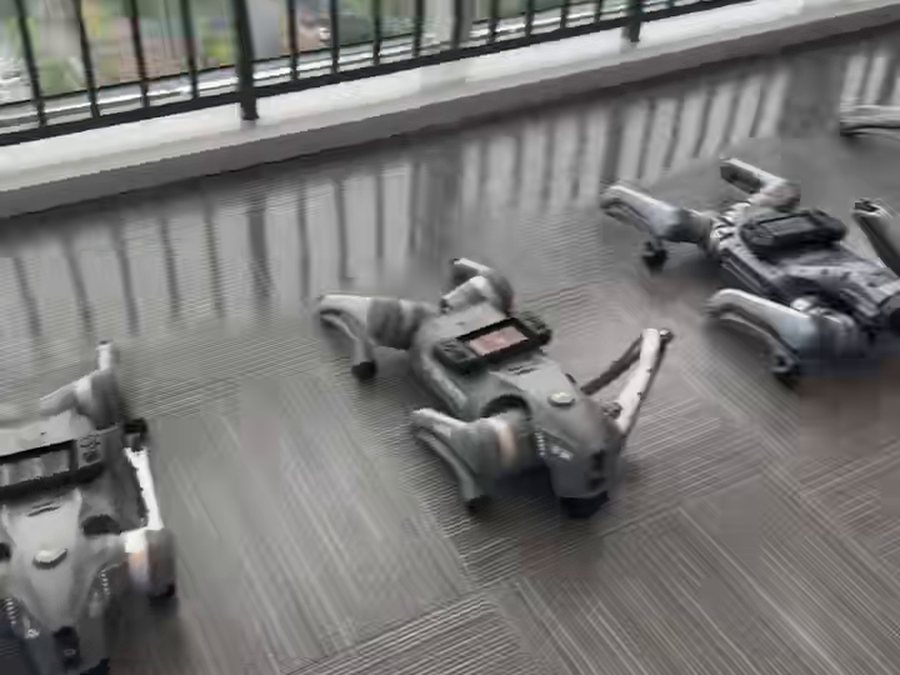
تثبت الروبوتات ذات الأرجل الأربع جدارتها حيث لا تستطيع العجلات الذهاب: السلالم والحصى والعشب والأرض المكسورة. تتراوح مجموعة رباعيات الأرجل لدينا من منصات تعليمية مدمجة إلى آلات فحص صناعية، جديدة ومستعملة. إذا لم تكن متأكدًا من فئة الحجم التي تحتاجها، أخبرنا بالتضاريس والحمولة — فذلك يقرر الأمر.
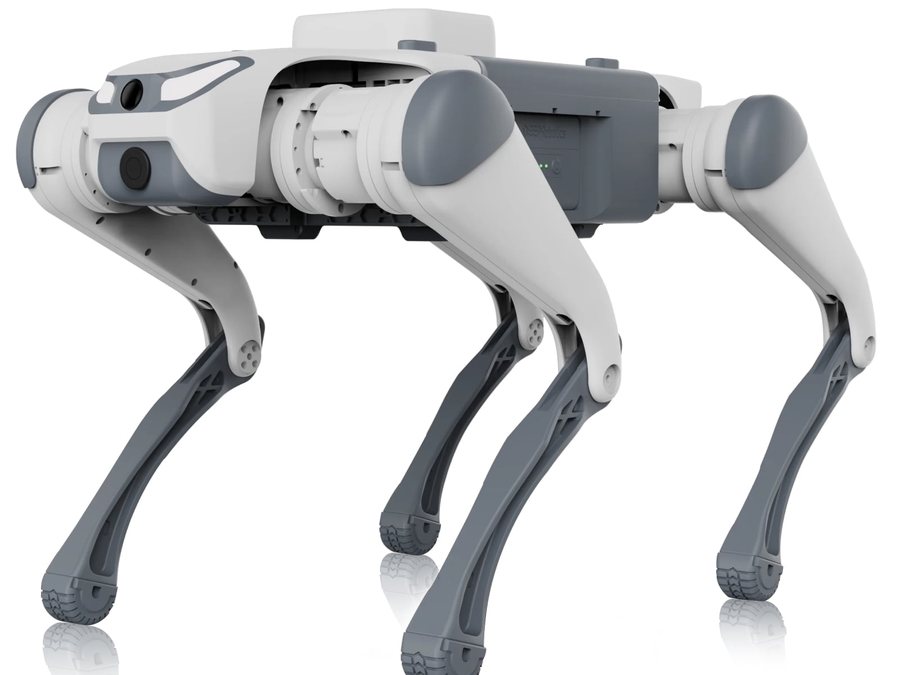
Deep Robotics Lite3
Basic / Venture / Pro / LiDAR · مستعمل وجديد
- الحجمStanding 610×370×406mm
- الوزن12 kg
- DOF12
- الحمولةWalking payload 5
- البطارية / زمن التشغيل1.5–2 h
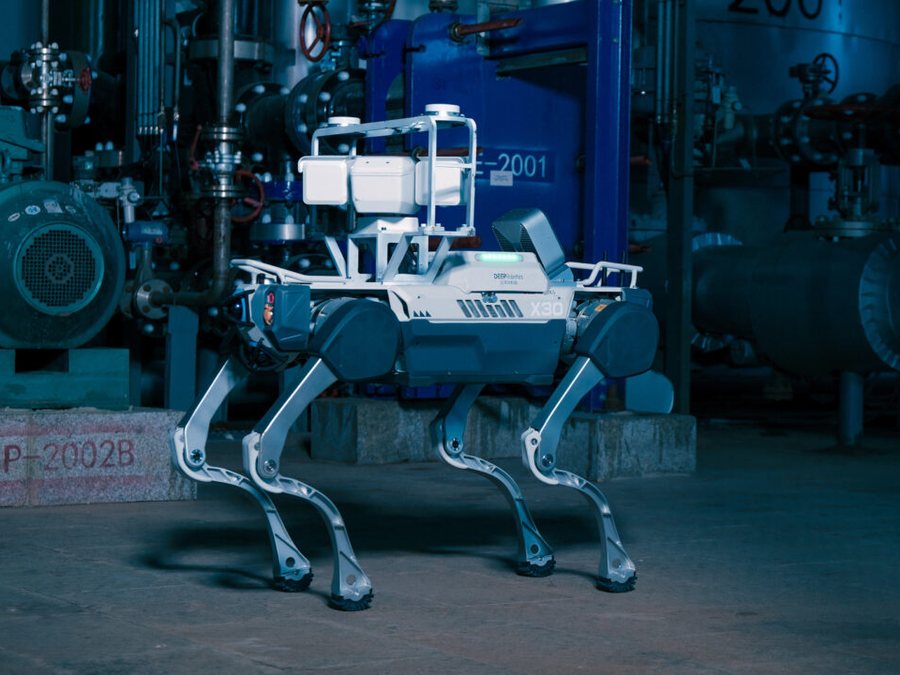
Deep Robotics X30
Basic / Pro · مستعمل
- الحجمStanding 1000×585×470mm
- الوزن56 kg
- DOF12
- الحمولةRated payload ≥20 (max 85)
- البطارية / زمن التشغيل2.5–4 h
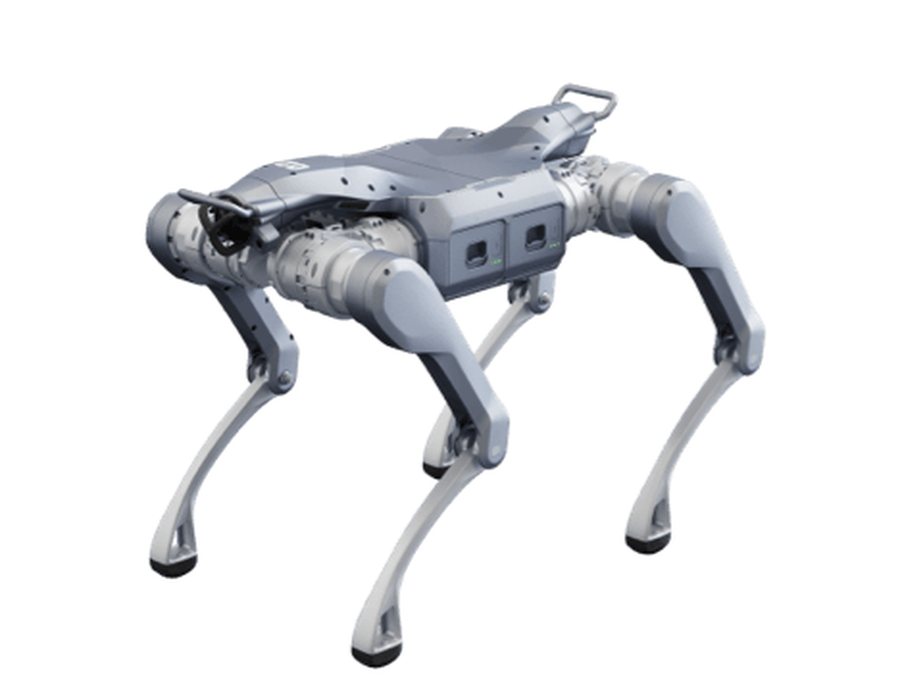
Unitree A2
Base · جديد
- الحجم820×440×570mm
- الوزن~37 (incl. dual batteries)
- DOF12
- الحمولة~25 (walking; standing max ~100)
- البطارية / زمن التشغيل~5 h unloaded / ~3 h with 25 kg payload
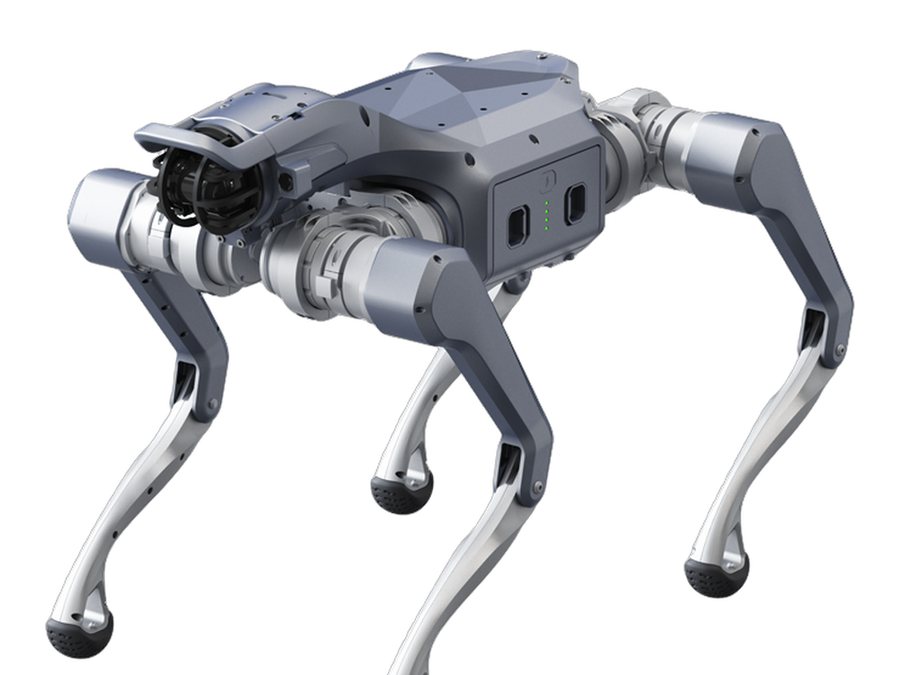
Unitree As2
EDU U1 / EDU U2 / EDU U3 / EDU U4 · جديد
- الوزن18 kg
- DOF12
- الحمولة~15 (walking; standing max ~65)
- البطارية / زمن التشغيل>4 h unloaded
- السرعة القصوى3.7 m/s (peak 5)
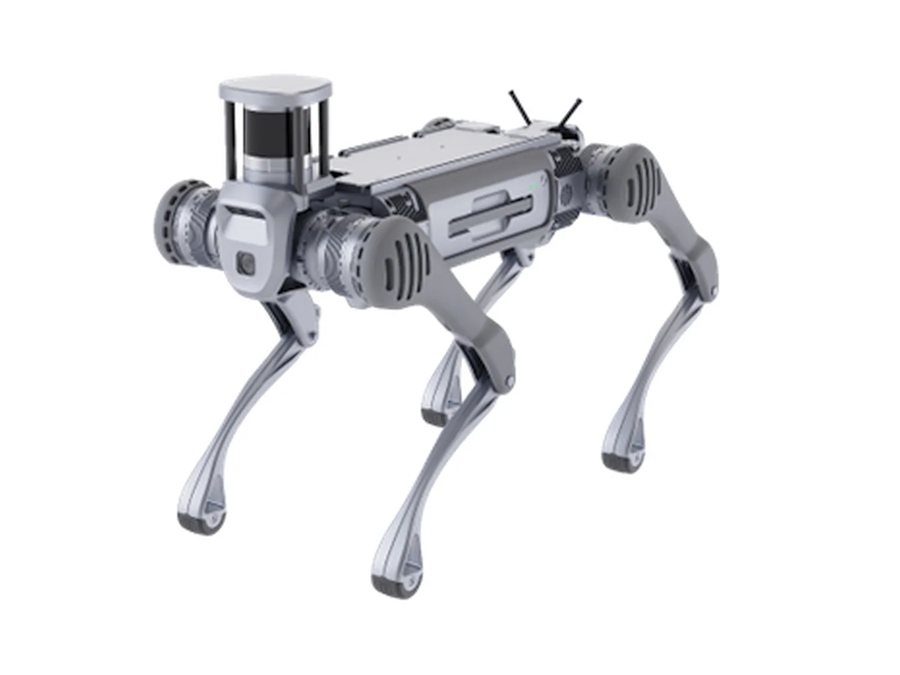
Unitree B2
Base · مستعمل
- الحجم~1098×450×645mm
- الوزن~60 kg
- DOF12
- الحمولةWalking >40 (standing max 120)
- البطارية / زمن التشغيل~4–6 h
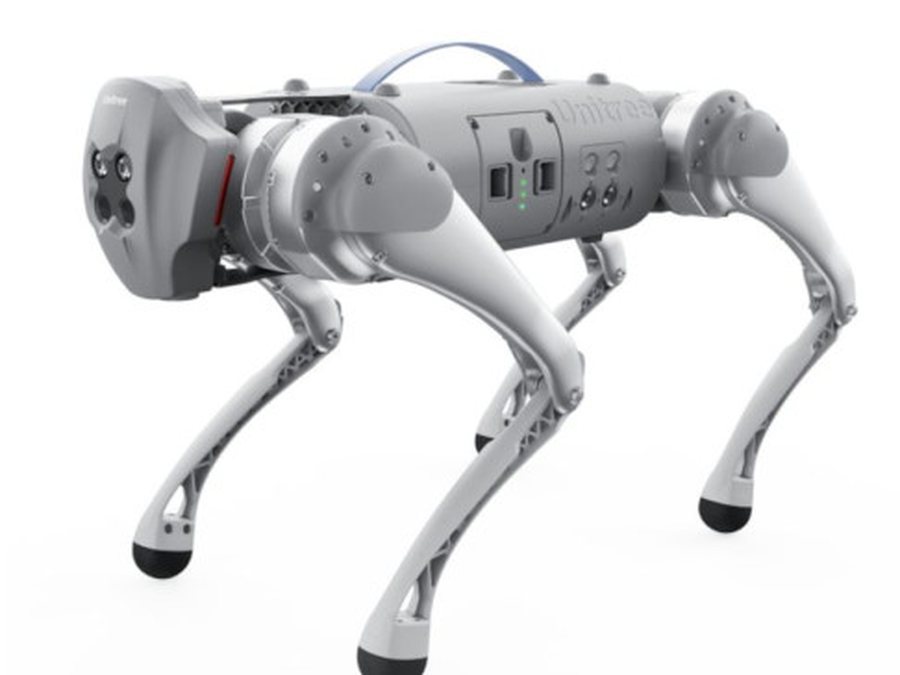
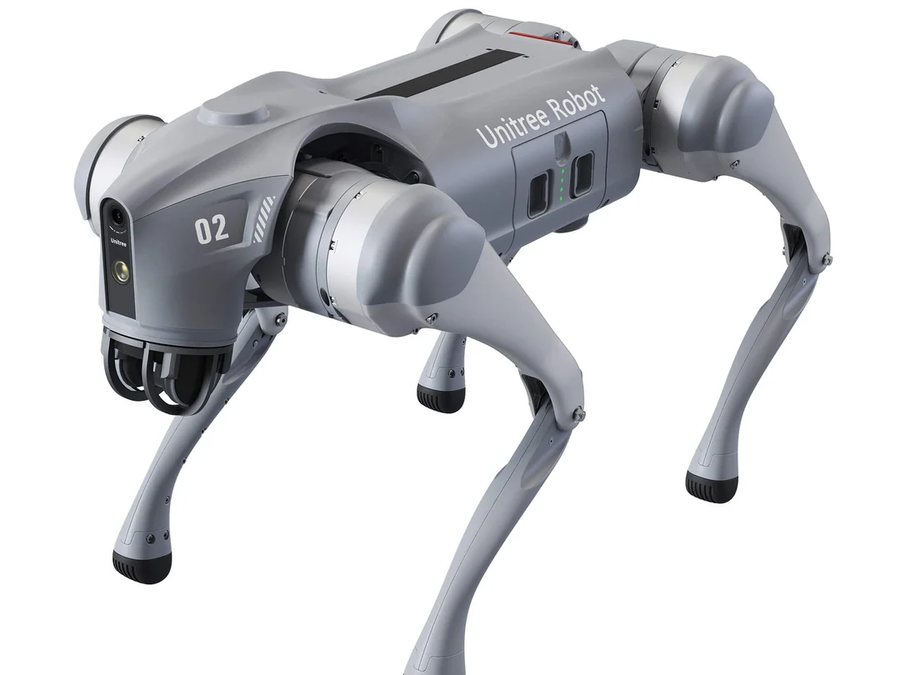
Unitree Go2 Air
Base · مستعمل
- الحجم700×310×400mm
- الوزن15 kg
- DOF12
- الحمولة~7 (max ~10)
- البطارية / زمن التشغيل~1–2 h
Unitree Go2 Edu
Base · مستعمل
- الحجم700×310×400mm
- الوزن15 kg
- DOF12
- الحمولة~8 (limit 10)
- البطارية / زمن التشغيل~2–4 h (15,000mAh long-life battery)
Unitree Go2 Pro
Base · مستعمل
- الحجم700×310×400mm
- الوزن15 kg
- DOF12
- الحمولة~7 (max ~10)
- البطارية / زمن التشغيل~1–2 h
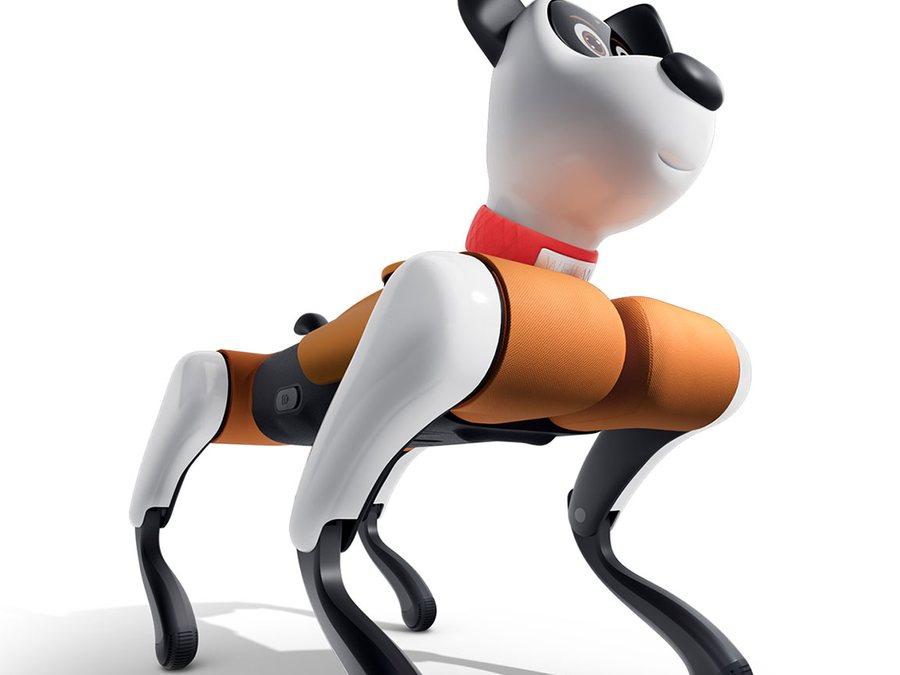
WEILAN Baby Alpha A2
Standard / Plus / Pro / Ultra · مستعمل
- البطارية / زمن التشغيل~120 min (media report only; not published by manufacturer)
- السرعة القصوى6.0 km/h (single media source, low–medium confidence)
روبوتات ذات عجلات وذات أرجل بعجلات
روبوتات رباعية الأرجل ذات أرجل بعجلات تتدحرج على الأرض المستوية وتتخطى العوائق — لأعمال الداخل والخارج حيث لا تكفي العجلات وحدها.
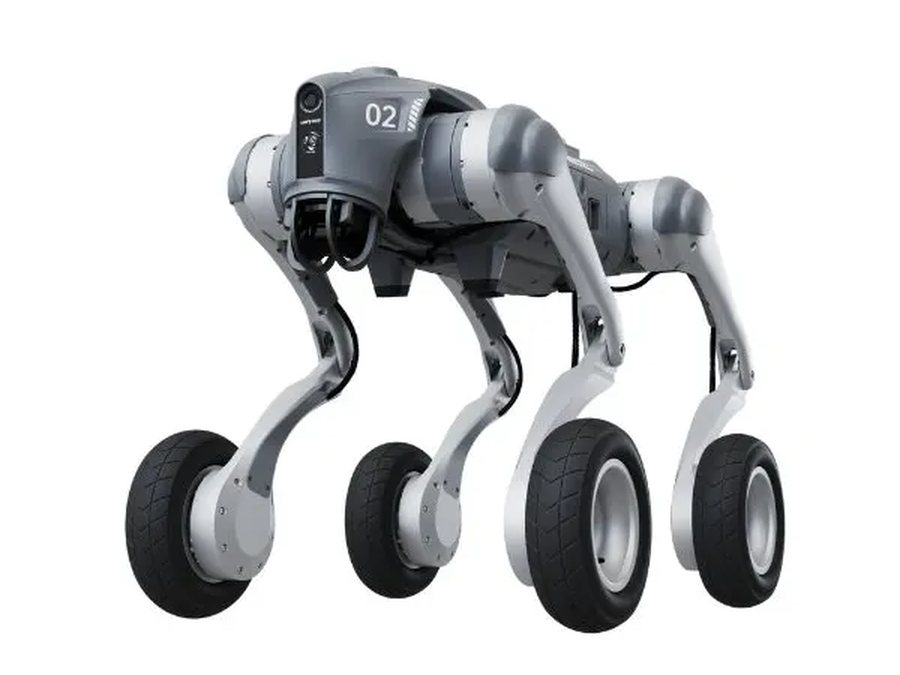
تستبدل الروبوتات ذات العجلات وذات الأرجل ذات العجلات بعض القدرة على الطرق الوعرة بالسرعة والتحمل والثبات على الأرض الموجودة فعليًا في معظم المواقع — الأرضيات والساحات والأرصفة والمنحدرات. يغطي هذا القسم رباعيات الأرجل ذات الأرجل ذات العجلات لدينا؛ إذا كان موقعك في معظمه أسطحًا صلبة مع درجة أو منحدر بين الحين والآخر، فابدأ من هنا.
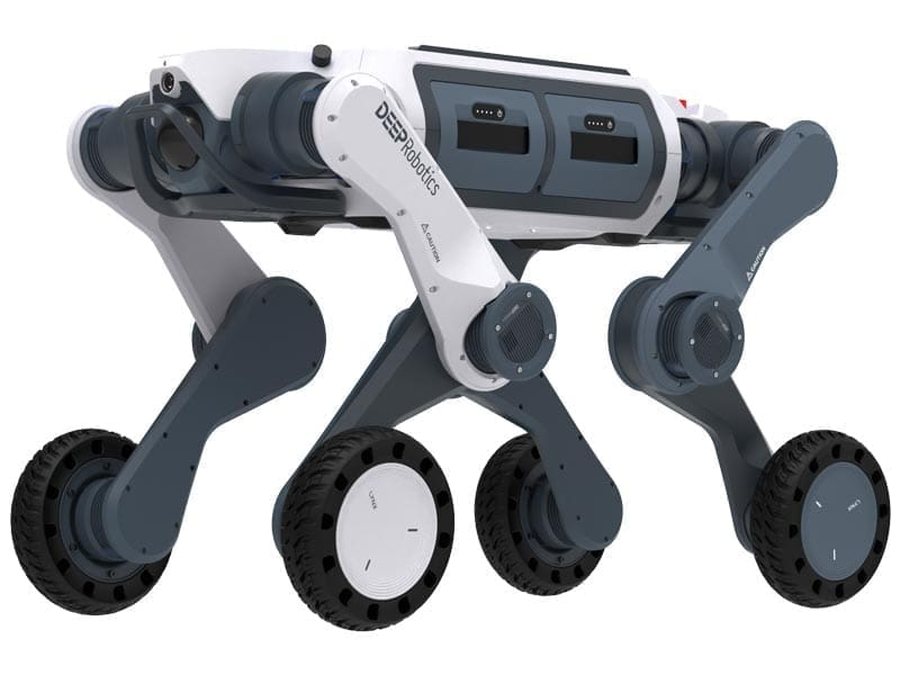
Deep Robotics M20
Basic / Pro · جديد
- الحجمStanding 820×430×570mm
- الوزن33 kg
- DOF16
- الحمولةRated payload 15 (max 50)
- البطارية / زمن التشغيل3 h unloaded / 2.5 h loaded
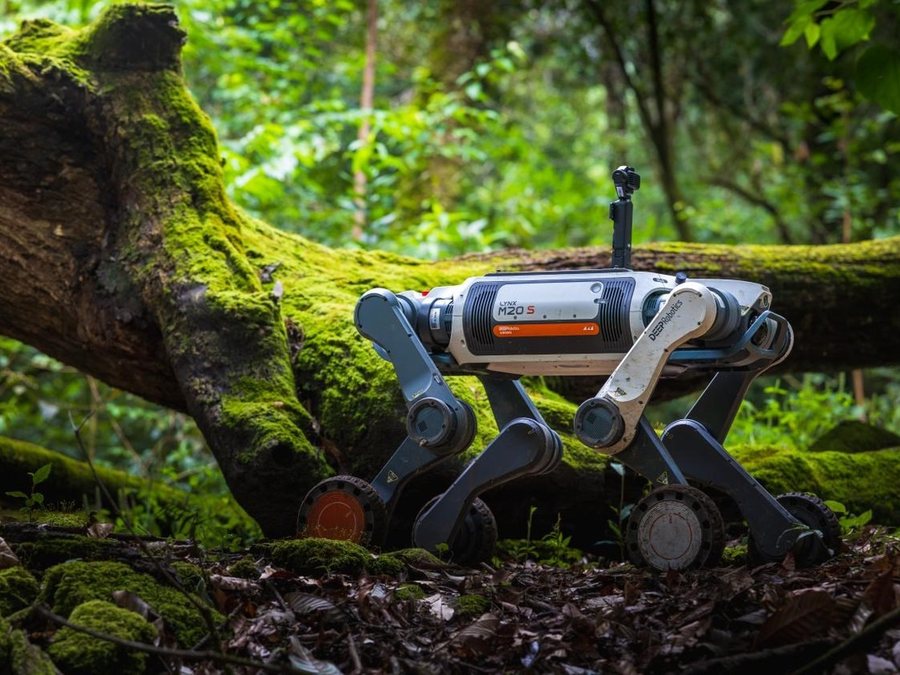
Deep Robotics M20S
New
- الوزن33 (manufacturer states weight unchanged from M20 Pro)
- الحمولةContinuous payload 35 kg (flat terrain)
- البطارية / زمن التشغيل3.5–5 h unloaded / 2.5–3.5 h loaded
- السرعة القصوى9 m/s
Unitree Go2-W
Standard Edition / Smart Edition / Laser Edition · جديد
- الحجم700×430×500mm
- الوزن18 kg
- DOF16 (12 leg joints + 4 hub motors)
- الحمولة~8 (max ~12)
- البطارية / زمن التشغيل~2–4 h
الأذرع الروبوتية
أذرع لمنصات بحث بشرية ورباعية الأرجل، متوافقة مع روبوتك ومتطلبات حمولتك.
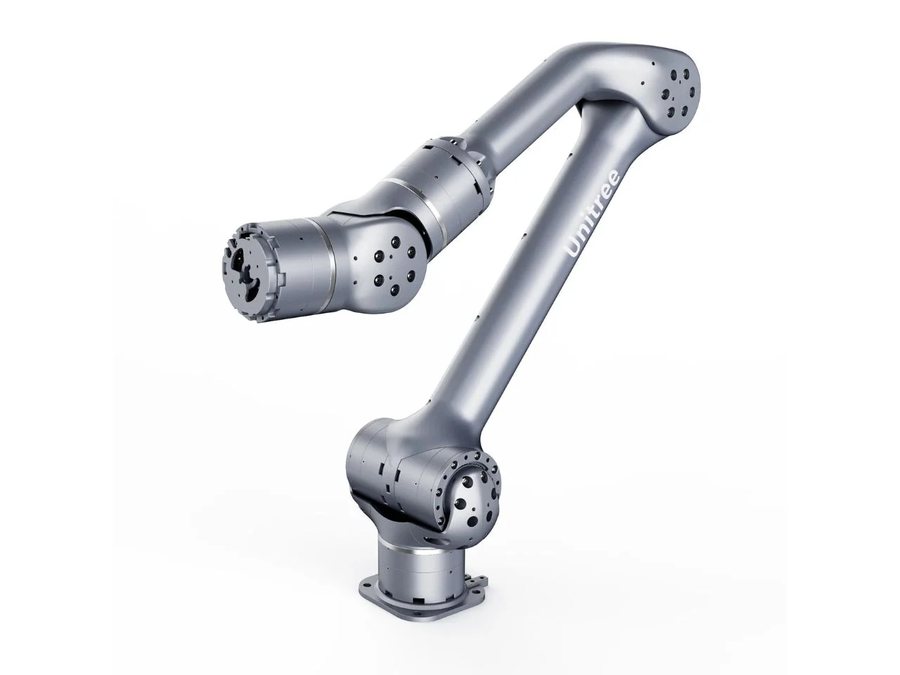
الأذرع الروبوتية
أخبرنا بالمنصة التي ستركّبه عليها والحمولة التي تحتاجها — سنطابق ذراعًا ونسعّرها حسب المواصفات، مع الروبوت أو بمفردها.
الروبوتات المستعملة
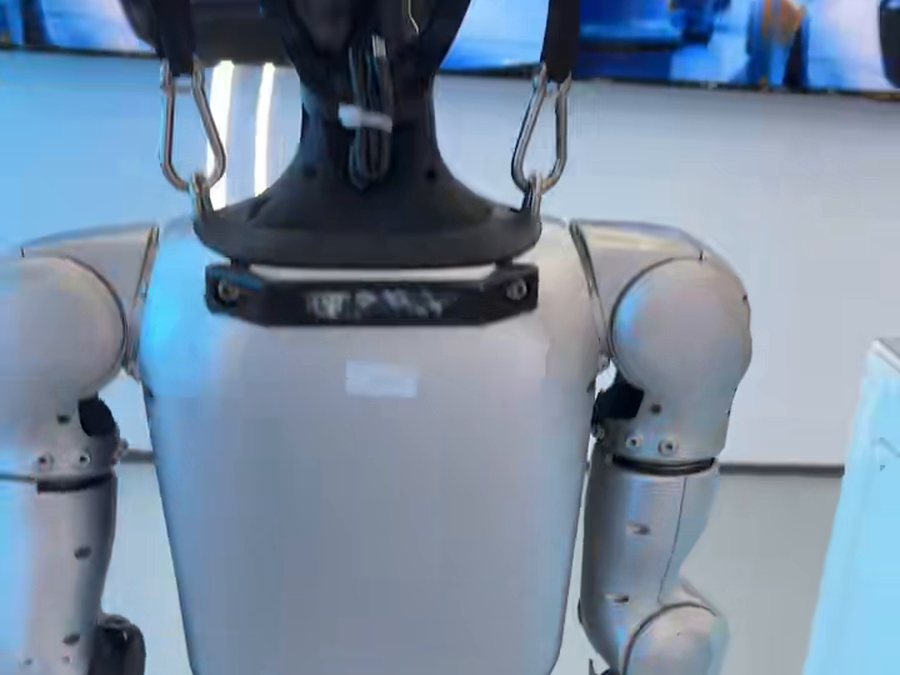
إصدارات مستعملة من العديد من الطرازات أعلاه متوفرة في المخزون — كل منها مفحوص، مع تقرير حالة وفيديو للوحدة الفعلية.
مخزون المستعمل
أسعار المستعمل جزء بسيط من سعر الجديد لنفس الطراز. أخبرنا بالطراز الذي تبحث عنه وسنرسل تقرير الحالة وسعر الوحدة المتوفرة في المخزون.
قطع لبنّائي الروبوتات
مجموعة منفصلة للفرق التي تبني روبوتاتها الخاصة — مكونات، وليست آلات كاملة.
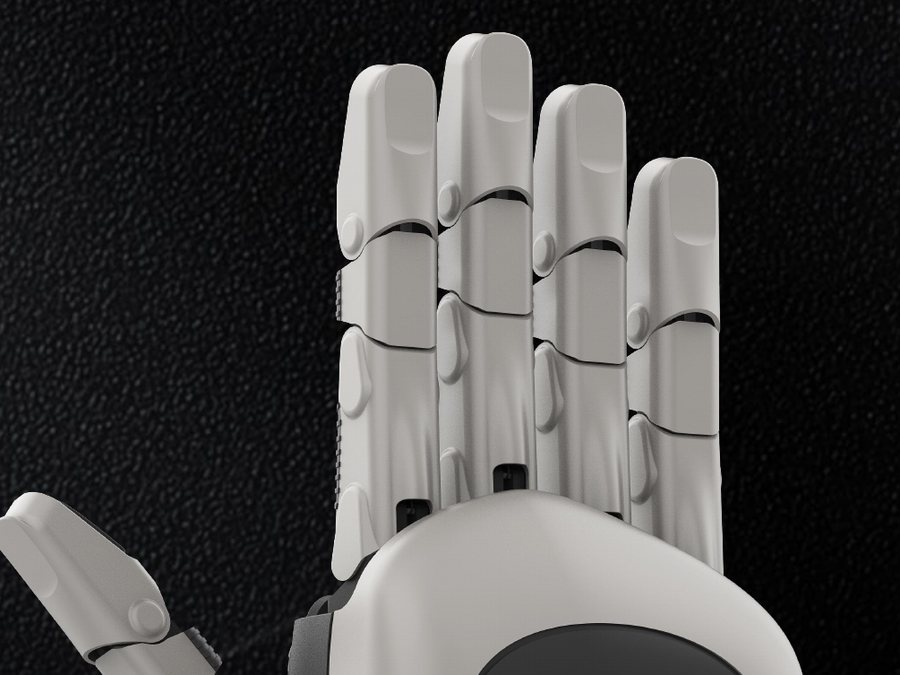
إذا كان فريقك يطوّر روبوتاته الخاصة، فنحن نورّد أيضًا القطع التي تدخل فيها: محركات المفاصل ووحدات المفاصل، الأيدي البارعة — مجموعة BrainCo Revo 2 (Basic USD 3,000 / Pro USD 3,700 / Touch USD 5,200 لليد الواحدة، أسعار القائمة الوحيدة في هذا القسم) وDexrobot DexHand 021 وDexHand 021 S (السعر سيُؤكَّد) — إضافة إلى الأذرع الروبوتية، البطاريات وأجهزة التحكم. أخبرنا بالنوع والمواصفات والكمية التي تحتاجها — نقدّم السعر لكل عنصر.
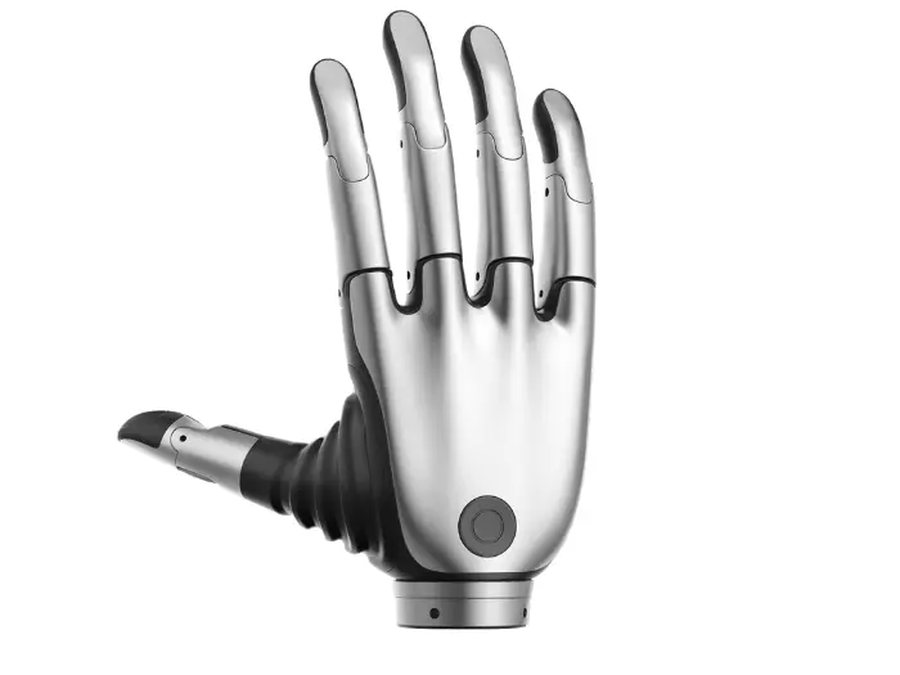
الأيدي البارعة — Revo 2
أيدي Revo 2 البارعة: Basic USD 3,000 / Pro USD 3,700 / Touch USD 5,200 لليد الواحدة. تتوفر أيضًا أيدٍ بارعة أخرى — أرسل إلينا مواصفاتك.
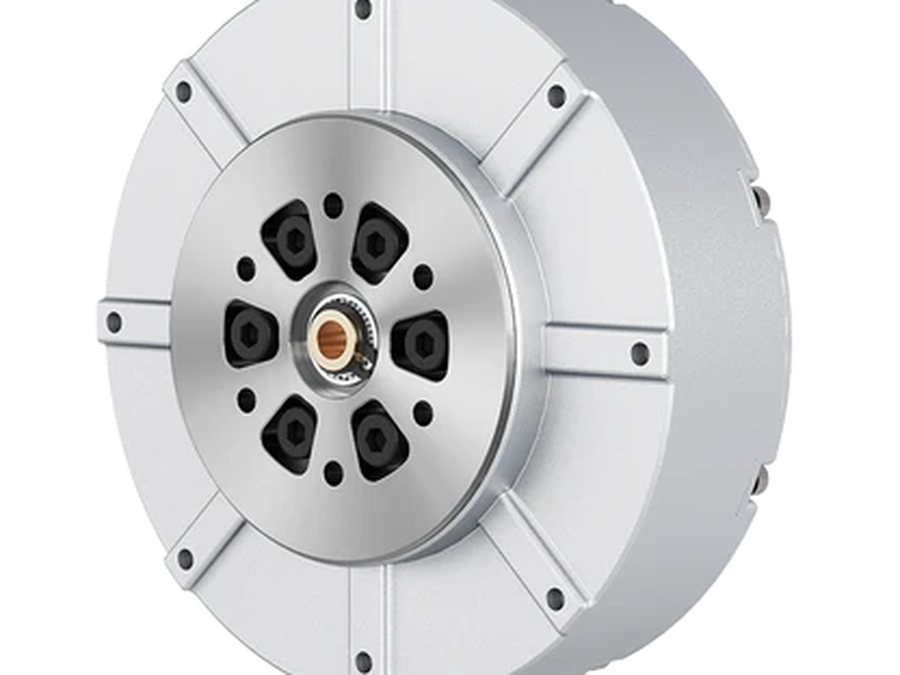
محركات المفاصل ووحدات المفاصل
محركات مفاصل ووحدات مفاصل للروبوتات ذاتية التطوير. أرسل إلينا النوع والمواصفات والكمية التي تحتاجها وسنسعّر عنصرًا بعنصر.
البطاريات وأجهزة التحكم
بطاريات وأجهزة تحكم عن بُعد وملحقات أخرى للمنصات التي نورّدها — تُسعَّر حسب المواصفات عند الطلب. المزيد من القطع في متجرنا المخصص: Robosparex — قطع وملحقات.
قائمة كاملة بالطرازات مع المواصفات
جميع الطرازات التي نورّدها حاليًا، مع المواصفات الرئيسية. توضح الحالة ما إذا كان الإصدار المدرج جديدًا أم مستعملًا؛ وتتوفر طرازات كثيرة بكليهما — اسألنا. يمكنك أيضًا تنزيل هذه القائمة (Excel).
| الطراز | المتغير | الحالة | النوع | الأبعاد | الوزن (كجم) | DOF | الحمولة (كجم) | البطارية / زمن التشغيل | السرعة القصوى | دعم التطوير |
|---|---|---|---|---|---|---|---|---|---|---|
| AgiBot A2 | Young Edition | New | Humanoid (bipedal) | 169cm (169×75×30cm) | 63 | 23 | ~2 kg per arm | Battery 14.4Ah; ~2 h walking, ~4.5 h standing (dealer spec sheet) | Max walking 0.8 m/s (dealer spec sheet) | AimMaster/AimDK choreography and interaction customization tools (performance & presentation use); full low-level SDK openness not clearly stated by the manufacturer |
| AgiBot A2 | Flagship | New | Humanoid (bipedal) | 169cm (169×75×30cm) | 69 | 40+ (active DOF) | ~3 kg per arm | 700Wh; ~2 h (hot-swappable battery) | Max walking 1.2 m/s (after V1.3 OTA update) | Secondary development supported: AimDK (HTTP JSON-RPC + ROS2 Topic interfaces, AimRT framework) |
| AgiBot X2 | Basic Version | New | Humanoid (bipedal) | 131cm (131×46×21cm) | 35 | 25 | ~3 kg in specific postures; ≤1 kg across full workspace | ~500Wh; ~2 h continuous walking (at 0.5 m/s) | 1.8m/s | No secondary development (no public SDK, locked system; development open on Ultra only) |
| AgiBot X2 | Ultra | New | Humanoid (bipedal) | 131cm (131×46×21cm) | 39 | 30 | ~3 kg in specific postures; ≤1 kg across full workspace | ~500Wh (product page) / ~421Wh (SDK docs); ~2 h continuous walking | 1.8m/s | Secondary development supported: AimDK SDK (ROS2-based, Python/C++ APIs), NVIDIA Orin NX dev board (157 TOPS) |
| AgiBot X2 | Ultra | Used | Humanoid (bipedal) | 131cm (131×46×21cm) | 39 | 30 | ~3 kg in specific postures; ≤1 kg across full workspace | ~500Wh (product page) / ~421Wh (SDK docs); ~2 h continuous walking (pre-owned unit; hardware identical to new) | 1.8m/s | Secondary development supported: AimDK SDK (ROS2-based, Python/C++ APIs), NVIDIA Orin NX dev board (157 TOPS) (pre-owned unit; hardware identical to new) |
| AgiBot A3 | Basic Version | New | Humanoid (bipedal) | 173cm (173×52×30cm) | 55 | 31 (active DOF) | 5 kg per arm | 1152Wh dual battery; up to ~10 h in typical use (10-second battery swap) | Max 1.8 m/s everyday walking (2.5 m/s lab max) | Basic version: SDK not open (AimDK development only on the Development version) |
| AgiBot A3 | Development version | New | Humanoid (bipedal) | 173cm (173×52×30cm) | 55 | 31 (active DOF) | 5 kg per arm | 1152Wh dual battery; up to ~10 h in typical use (10-second battery swap) | Max 1.8 m/s everyday walking (2.5 m/s lab max) | Open AimDK development SDK (HTTP JSON-RPC + ROS2 Topic interfaces) |
| AgiBot A3 Ultra | Basic Version | New | Humanoid (bipedal) | 174cm (174×52×30cm) | 60 | 51 (active DOF) | 5 kg per arm | 1152Wh dual battery; up to ~8 h (walking/standing 1:1, 10-second swap) | Max 1.8 m/s everyday walking (2.5 m/s lab max) | Basic version: SDK not open (Open SDK + ROS2 only on Development/EDU versions) |
| AgiBot A3 Ultra | Development version | New | Humanoid (bipedal) | 174cm (174×52×30cm) | 60 | 51 (active DOF) | 5 kg per arm | 1152Wh dual battery; up to ~8 h (walking/standing 1:1, 10-second swap) | Max 1.8 m/s everyday walking (2.5 m/s lab max) | Open SDK + ROS2 interfaces (AimDK), full development documentation included |
| AgiBot A3 Ultra | Embodied version | New | Humanoid (bipedal) | 174cm (174×52×30cm) | 60 | 51 (active DOF) | 5 kg per arm | 1152Wh dual battery; up to ~8 h (walking/standing 1:1, 10-second swap) | Max 1.8 m/s everyday walking (2.5 m/s lab max) | No separate official statement found on this version's software entitlements (hardware as A3 Ultra) |
| AgiBot A3 Ultra | EDU | New | Humanoid (bipedal) | 174cm (174×52×30cm) | 60 | 51 (active DOF) | 5 kg per arm | 1152Wh dual battery; up to ~8 h (walking/standing 1:1, 10-second swap) | Max 1.8 m/s everyday walking (2.5 m/s lab max) | Open SDK + ROS2 interfaces (AimDK); education/research software and support package |
| Booster K1 | Geek | New | Humanoid (bipedal) | ~95cm | 19.5 | 22 | Not published | 2Ah; ~20 min (official figure, walking at 1.1 m/s) | 2 m/s (walking speed per official site) | Secondary development supported: BoosterOS Python/C++ SDK, ROS2 (this version: 48 TOPS compute) |
| Booster K1 | Education | New | Humanoid (bipedal) | ~95cm | 19.5 | 22 | Not published | 5Ah; ~80 min | 2 m/s (walking speed per official site) | Secondary development supported: BoosterOS Python/C++ SDK, ROS2 (117 TOPS, Jetson Orin NX) |
| Booster K1 | Professional | New | Humanoid (bipedal) | ~95cm | 19.5 | 22 | Not published | 5Ah; ~70 min (official figure, walking at 1.1 m/s) | 2 m/s (walking speed per official site) | Secondary development supported: BoosterOS Python/C++ SDK, ROS2 (200 TOPS, Jetson AGX Orin) |
| Booster T1 | Basic | New | Humanoid (bipedal) | 118cm (118×47×23cm) | 30 | 23 | Not published | 10.5Ah battery; ~2 h walking, ~4 h standing | 0.5 m/s (walking speed per manual; top speed not published) | Secondary development supported (BoosterOS Python/C++ SDK, ROS2); no Intel host on this version (AGX Orin 200 TOPS only). Note: one third-party database claims the Basic version lacks SDK support, contradicting official developer docs — confirm with the manufacturer before ordering |
| Booster T1 | Standard | New | Humanoid (bipedal) | 118cm (118×47×23cm) | 30 | 23 | Not published | 10.5Ah battery; ~2 h walking, ~4 h standing | 0.5 m/s (walking speed per manual; top speed not published) | Secondary development supported (BoosterOS Python/C++ SDK, ROS2); AGX Orin 200 TOPS + Intel i7-1370P host |
| Booster T1 | Customized | New | Humanoid (bipedal) | 118cm (118×47×23cm) | 30 | 31 (gripper version) / 41 (dexterous-hand version) | Not published | 10.5Ah battery; ~2 h walking, ~4 h standing | 0.5 m/s (walking speed per manual; top speed not published) | Secondary development supported (BoosterOS Python/C++ SDK, ROS2); 7-DOF arms, optional gripper or 6-DOF dexterous hands; compute as Standard |
| Booster T2 | P1 | New | Humanoid (bipedal) | 140cm | ~42 | 31 | Max 10 kg both arms (base configuration, no end effector) | 48V 10Ah; ~2 h continuous walking | 2m/s | Secondary development supported: Booster Studio platform + BoosterOS Python SDK, ROS2 interfaces (Jetson Thor T5000, 2070 TFLOPS) |
| Booster T2 | P2 Claw | New | Humanoid (bipedal) | 140cm | ~42 | 31 | Max 10 kg both arms (standard gripper configuration) | 48V 10Ah; ~2 h continuous walking | 2m/s | Secondary development supported: Booster Studio platform + BoosterOS Python SDK, ROS2 interfaces (Jetson Thor T5000, 2070 TFLOPS) |
| Booster T2 | P3 Nimble Hands | New | Humanoid (bipedal) | 140cm | ~42 | 31 | Max 10 kg both arms (6-DOF dexterous hands) | 48V 10Ah; ~2 h continuous walking | 2m/s | Secondary development supported: Booster Studio platform + BoosterOS Python SDK, ROS2 interfaces (Jetson Thor T5000, 2070 TFLOPS) |
| Deep Robotics Lite3 | Basic | New | Quadruped | Standing 610×370×406mm | 12 | 12 | Walking payload 5 | 1.5–2 h | 4 m/s | Motion development SDK/API and perception development interfaces (ROS1/ROS2 secondary development) |
| Deep Robotics Lite3 | Venture | Used | Quadruped | Standing 610×370×445mm | 12.2 | 12 | Walking payload 4.5 | 1.5–2 h | 4 m/s | Motion development SDK/API and perception development interfaces (ROS1/ROS2 secondary development) |
| Deep Robotics Lite3 | Pro | Used | Quadruped | Standing 610×370×450mm | 12.9 | 12 | Walking payload 4 | 1.5–2 h | 4 m/s | Motion development SDK/API and perception development interfaces (ROS1/ROS2 secondary development) |
| Deep Robotics Lite3 | LiDAR | Used | Quadruped | Standing 610×370×496mm | 13.5 | 12 | Walking payload 2.5 | 1.5–2 h | 4 m/s | Motion control SDK, perception development sample code and communication protocols (ROS1/ROS2) |
| Deep Robotics M20 | Basic | New | Quadruped (wheeled-leg) | Standing 820×430×570mm | 33 | 16 | Rated payload 15 (max 50) | 3 h unloaded / 2.5 h loaded | 5 m/s (limit test; max working speed 2 m/s) | Business development interfaces (Gigabit Ethernet, 72V power interface) |
| Deep Robotics M20 | Pro | New | Quadruped (wheeled-leg) | Standing 820×430×570mm | 33 | 16 | Rated payload 15 (max 50) | 3 h unloaded / 2.5 h loaded | 5 m/s (limit test; max working speed 2 m/s) | Secondary development supported (Gigabit Ethernet, USB 3.0, 24V/72V power interfaces, SLAM mapping & navigation) |
| Deep Robotics X30 | Basic | Used | Quadruped | Standing 1000×585×470mm | 56 | 12 | Rated payload ≥20 (max 85) | 2.5–4 h | ≥4 m/s | Secondary development supported |
| Deep Robotics X30 | Pro | Used | Quadruped | Standing 1000×585×470mm | 59 | 12 | 20 (max 85) | 4 h unloaded / 2.5 h loaded | ≥4 m/s | Secondary development supported (industrial-grade SDK interfaces) |
| Deep Robotics M20S | — | New | Quadruped (wheeled-leg) | Not published | 33 (manufacturer states weight unchanged from M20 Pro) | Not published | Continuous payload 35 kg (flat terrain) | 3.5–5 h unloaded / 2.5–3.5 h loaded | 9 m/s | Not published |
| Dobot Atom | Base | New | Humanoid | Height ~1530mm | 62 | 41 (incl. dexterous hands; 29 without hands) | 3.5 kg per arm | ~2 h | 1.5 m/s (walking) | SDK secondary development supported (official SDK development guide available) |
| EngineAi PM01 | Commercial | Used | Humanoid (bipedal, general-purpose embodied agent) | 138cm (manual: 1388×490×220 mm) | ~40 (manual spec table ~43 incl. battery — sources differ) | 23 (manufacturer headline says 24-DOF) | Not published | ~2 h (10,000mAh quick-release battery) | 2m/s | No secondary development (manufacturer manual lists openness as "not supported"); the manufacturer also publishes EngineAI ROS (ROS2-based) open resources |
| EngineAi PM01 | Education | Used | Humanoid (bipedal, general-purpose embodied agent) | 138cm (manual: 1388×490×220 mm) | ~40 (manual spec table ~43 incl. battery — sources differ) | 23 (manufacturer headline says 24-DOF) | Not published | ~2 h (10,000mAh quick-release battery) | 2m/s | Open platform: x86 + NVIDIA Jetson Orin dual chips, open training/deployment code, secondary development supported; ROS2 (EngineAI ROS framework); native SDK (pm01_edu) via GitHub mirror, not directly from the official site |
| EngineAi T800 | Base | New | Humanoid (full-size, general-purpose) | 173cm (legs 91 cm, arms 60 cm) | 75 (incl. battery, per launch materials) | 25 (per dealer tier data; manufacturer headline 29-DOF excl. dexterous hands) | Not published (no dexterous hands on this version) | 4–5 h (solid-state battery, per manufacturer launch) | ≥3 m/s (hardware-capable) | No secondary development |
| EngineAi T800 | Education | New | Humanoid (full-size, general-purpose) | 173cm (legs 91 cm, arms 60 cm) | 75 (incl. battery; dealers cite 75–85 depending on version) | 25 (per dealer tier data; manufacturer headline 29-DOF excl. dexterous hands) | Not published (no dexterous hands on this version) | 4–5 h (solid-state battery, per manufacturer launch) | ≥3 m/s (hardware-capable) | Secondary development supported (official Eco/open-source edition ≈ this Education version: stereo vision/LiDAR + AGX Orin 64G); dedicated official T800 SDK documentation not found |
| EngineAi T800 | Pro | New | Humanoid (full-size, general-purpose) | 173cm (legs 91 cm, arms 60 cm) | 75–85 (varies by version, per dealers) | 43 (29 body + 7×2 hands) | Dexterous hand 5 kg per hand (whole-body / per-arm payload not published) | 4–5 h (solid-state battery, per manufacturer launch) | ≥3 m/s (hardware-capable) | Secondary development supported |
| Leju Robotics Kuavo 4Pro | Base | New | Humanoid | Height ~1660mm | 55 | 40+ | Not published | Not published | >7 km/h (running) | Fully open motion-control and application development interfaces (open-source HarmonyOS) |
| LimX Dynamics Oli | Lite | New | Full-size general-purpose humanoid | 165cm (shoulder width ≈55 cm, arm length ≈70 cm) | ≤55 (incl. battery) | 31 (body only, excl. end effectors) | Not published (same-series EDU/Super: max 3 kg per arm; no per-variant data for Lite) | ~1.5 h (series figure; no per-variant data for Lite; 9,500mAh quick-swap battery) | Max walking speed 5 km/h | Modular SDK + open high-/low-level APIs + full URDF; all-Python development; ROS2 (official GitHub: humanoid-rl-deploy-ros2); Isaac Sim/MuJoCo/Gazebo simulation support |
| LimX Dynamics Oli | Edu | New | Full-size general-purpose humanoid | 165cm (shoulder width ≈55 cm, arm length ≈70 cm) | ≤55 (incl. battery) | 31 (body only, excl. end effectors; RobotShop lists 33 — unconfirmed) | Max 3 kg per arm | ~1.5 h (9,500mAh quick-swap battery) | Max walking speed 5 km/h | Modular SDK + open high-/low-level APIs + full URDF; all-Python development (plus C++/JavaScript examples); ROS2 (official GitHub); Isaac Sim/MuJoCo/Gazebo support |
| LimX Dynamics Oli | Super | New | Full-size general-purpose humanoid | 165cm (shoulder width ≈55 cm, arm length ≈70 cm) | ≤55 (incl. battery) | 33 (body only, excl. end effectors) | Max 3 kg per arm | ~1.5 h (9,500mAh quick-swap battery) | Max walking speed 5 km/h | Modular SDK + open high-/low-level APIs + full URDF; all-Python development; ROS2 (official GitHub: humanoid-rl-deploy-ros2); Isaac Sim/MuJoCo/Gazebo simulation support |
| Noteix N2 | Standard | Used | Bipedal humanoid (brand correctly spelled Noetix; listed as "Noteix" in the price list) | 118 cm H × 47 cm W | ~30 (another compilation lists 29) | 18 | ~5 (carried while walking continuously) | 1–2 h (48V quick-swap battery; Chinese launch reports say 70–80 min) | 3.2 m/s (running; Chinese reports cite 3.5 m/s peak) | No secondary development; no official ROS2/Python statement found |
| Noteix N2 | Edu | Used | Bipedal humanoid (brand correctly spelled Noetix; listed as "Noteix" in the price list) | 118 cm H × 47 cm W | ~30 (another compilation lists 29) | 18 | ~5 (carried while walking continuously) | 1–2 h (48V quick-swap battery; Chinese launch reports say 70–80 min) | 3.2 m/s (running; Chinese reports cite 3.5 m/s peak) | Secondary development supported (adds NVIDIA Jetson Orin Nano Super compute, depth camera; optional spherical hands / five-finger hands); no official ROS2/Python statement found |
| Noteix E1 | Standard | Used | Bipedal humanoid (brand correctly spelled Noetix; listed as "Noteix" in the price list) | 136×47×29cm | ~36 | 23 (manufacturer manual) / 21 (press release) — sources conflict | Not published | 1–2 h (press release) / >2 h (manual, 48V 9Ah quick-swap lithium battery) — sources conflict | Walking 1.2 m/s (press release); manual claims running up to >3.5 m/s (extraction incomplete, low confidence) | Base compute 6 TOPS (RK3588s); no open-SDK statement found; no official ROS2/Python statement found |
| Noteix E1 | Edu | Used | Bipedal humanoid (brand correctly spelled Noetix; listed as "Noteix" in the price list) | 136×47×29cm | ~36 | 23 (manufacturer manual) / 21 (press release) — sources conflict | Not published | 1–2 h (press release) / >2 h (manual, 48V 9Ah quick-swap lithium battery) — sources conflict | Walking 1.2 m/s (press release); manual claims running up to >3.5 m/s (extraction incomplete, low confidence) | Open SDK interfaces (velocity/motion commands and joint-level algorithm control), 6+67 TOPS compute (adds Jetson Orin Nano Super, depth camera); no official ROS2/Python statement found |
| Unitree G1 | Basic | Used | Humanoid | 1320×450×200mm (Standing ) | 35 | 23 | ~2 (per arm) | ~2 h | 2 m/s | No secondary development (no SDK; remote control / app demos only) |
| Unitree G1 | U1 | Used | Humanoid | 1320×450×200mm (Standing ) | ~35 | 23 | ~3 (per arm) | ~2 h | 2 m/s | Secondary development supported (EDU version: unitree_sdk2 / ROS2 / Python, Jetson Orin compute module) |
| Unitree G1 | U2 | Used | Humanoid | 1320×450×200mm (Standing ) | ~35 | 23 (expandable) | ~3 (per arm) | ~2 h | 2 m/s | Secondary development supported (EDU version: unitree_sdk2 / ROS2 / Python, Orin NX 100 TOPS) |
| Unitree H2 | Basic | New | Humanoid | ~182cm | 70 | 31 | ~7 (peak 21) | ~3 h | Not published | No official secondary-development support found (only the EDU version explicitly supports it) |
| Unitree H2 | EDU | New | Humanoid | ~182cm | 70 | 31 | ~7 (peak 21) | ~3 h | Not published | Secondary development supported (EDU version; compute module customizable) |
| Unitree Go1 Air | Base | Used | Quadruped | 645×280×400mm | 12 | 12 | ~3 | ~1 h | 2.5 m/s | Not supported (no research programming API / Python; graphical programming only) |
| Unitree Go1 Pro | Base | Used | Quadruped | 645×280×400mm | 12 | 12 | ~3 | ~1.5 h | 3.5 m/s | Not supported (no research programming API / Python; graphical programming only) |
| Unitree Go2 Air | Base | Used | Quadruped | 700×310×400mm | 15 | 12 | ~7 (max ~10) | ~1–2 h | 2.5 m/s | No secondary development (app / graphical programming only) |
| Unitree Go2 Pro | Base | Used | Quadruped | 700×310×400mm | 15 | 12 | ~7 (max ~10) | ~1–2 h | 3.7 m/s | No secondary development (app / graphical programming only) |
| Unitree Go2 Edu | Base | Used | Quadruped | 700×310×400mm | 15 | 12 | ~8 (limit 10) | ~2–4 h (15,000mAh long-life battery) | 3.7 m/s | Secondary development supported (unitree_sdk2 / ROS2 / Python; optional Jetson Orin expansion dock) |
| Unitree Go2-W | Standard Edition | New | Wheeled-leg quadruped | 700×430×500mm | 18 | 16 (12 leg joints + 4 hub motors) | ~8 (max ~12) | ~2–4 h | 2.5 m/s | Secondary development supported (SDK; the three editions differ in compute dock / LiDAR configuration, not listed separately by the manufacturer) |
| Unitree Go2-W | Smart Edition | New | Wheeled-leg quadruped | 700×430×500mm | 18 | 16 (12 leg joints + 4 hub motors) | ~8 (max ~12) | ~2–4 h | 2.5 m/s | Secondary development supported (SDK; the three editions differ in compute dock / LiDAR configuration, not listed separately by the manufacturer) |
| Unitree Go2-W | Laser Edition | New | Wheeled-leg quadruped | 700×430×500mm | 18 | 16 (12 leg joints + 4 hub motors) | ~8 (max ~12) | ~2–4 h | 2.5 m/s | Secondary development supported (SDK; the three editions differ in compute dock / LiDAR configuration, not listed separately by the manufacturer) |
| Unitree A2 | Base | New | Quadruped | 820×440×570mm | ~37 (incl. dual batteries) | 12 | ~25 (walking; standing max ~100) | ~5 h unloaded / ~3 h with 25 kg payload | 3.7 m/s (up to ~5) | Secondary development supported (Intel i7 development compute, ROS/ROS2) |
| Unitree As2 | EDU U1 | New | Quadruped | Not published (full dimensions not released) | 18 | 12 | ~15 (walking; standing max ~65) | >4 h unloaded | 3.7 m/s (peak 5) | Secondary development supported (EDU open platform; U1–U4 tier differences not published by the manufacturer) |
| Unitree As2 | EDU U2 | New | Quadruped | Not published (full dimensions not released) | 18 | 12 | ~15 (walking; standing max ~65) | >4 h unloaded | 3.7 m/s (peak 5) | Secondary development supported (EDU open platform; U1–U4 tier differences not published by the manufacturer) |
| Unitree As2 | EDU U3 | New | Quadruped | Not published (full dimensions not released) | 18 | 12 | ~15 (walking; standing max ~65) | >4 h unloaded | 3.7 m/s (peak 5) | Secondary development supported (EDU open platform; U1–U4 tier differences not published by the manufacturer) |
| Unitree As2 | EDU U4 | New | Quadruped | Not published (full dimensions not released) | 18 | 12 | ~15 (walking; standing max ~65) | >4 h unloaded | 3.7 m/s (peak 5) | Secondary development supported (EDU open platform; U1–U4 tier differences not published by the manufacturer) |
| Unitree B2 | Base | Used | Quadruped | ~1098×450×645mm | ~60 | 12 | Walking >40 (standing max 120) | ~4–6 h | >6 m/s | Secondary development supported (unitree_sdk2 / ROS2 / Python) |
| WEILAN Baby Alpha A2 | Standard | Used | Consumer quadruped robot dog (home companion AI pet bot) | Not published (this version: 128GB storage, Starlight White) | Not published | Not published | Not published | ~120 min (media report only; not published by manufacturer) | 6.0 km/h (single media source, low–medium confidence) | Consumer product; no public motion-control SDK (motion SDK only on the Dev series); the A series offers agentos_sdk for voice/vision/smart-app development only |
| WEILAN Baby Alpha A2 | Plus | Used | Consumer quadruped robot dog (home companion AI pet bot) | Not published (this version: 256GB storage, Starlight White) | Not published | Not published | Not published | ~120 min (media report only; not published by manufacturer) | 6.0 km/h (single media source, low–medium confidence) | Consumer product; no public motion-control SDK (motion SDK only on the Dev series); the A series offers agentos_sdk for voice/vision/smart-app development only |
| WEILAN Baby Alpha A2 | Pro | Used | Consumer quadruped robot dog (home companion AI pet bot) | Not published (this version: 512GB storage, Premium Orange) | Not published | Not published | Not published | ~120 min (media report only; not published by manufacturer) | 6.0 km/h (single media source, low–medium confidence) | Consumer product; no public motion-control SDK (motion SDK only on the Dev series); the A series offers agentos_sdk for voice/vision/smart-app development only |
| WEILAN Baby Alpha A2 | Ultra | Used | Consumer quadruped robot dog (home companion AI pet bot) | Not published (this version: 1TB storage, Cyber Dream) | Not published | Not published | Not published | ~120 min (media report only; not published by manufacturer) | 6.0 km/h (single media source, low–medium confidence) | Consumer product; no public motion-control SDK (motion SDK only on the Dev series); the A series offers agentos_sdk for voice/vision/smart-app development only |
| MagicBot Z1 | Base | New | Bipedal humanoid (compact, high-dynamic; not a quadruped — the quadruped line is MagicDog) | ~140cm (Developer version 136.9 cm, 1369×422×200 mm) | ~40 (incl. battery) | 24 (base; expandable to 49/50 per different sources) | Max 3 kg per arm | ~2 h (10,000mAh quick-release; aggregated/media sources, not stated in manual) | ≥2.5m/s | Secondary development / OTA supported; official SDK magicbot-z1_sdk (GitHub, incl. URDF/MJCF); no explicit ROS2/Python statement found |
| MagicBot Gen1 | Base | New | Full-size general-purpose humanoid (nicknamed "Xiaomai") | 1740×580×280mm (174cm) | ~70 | 42 (active DOF) | 7.5 kg per arm; whole-body static 40 kg; both-arms carrying 15 kg (media also cite 20 kg) | 3–5 h (25Ah / 1.35kWh battery) | Official site ≥4 km/h; manual ≥2 m/s — sources differ | Secondary development / OTA supported; official SDK magicbot-gen1_sdk (GitHub, incl. URDF/MJCF); no explicit ROS2/Python statement found |
وجدت الطراز الذي تبحث عنه؟
أخبرنا بالطراز والكمية — نؤكد السعر والمخزون ومدة التسليم، عادة خلال 24 ساعة.
اطلب عرض سعر